Technical Specifications
360°
エリア全体の俯瞰認知
0
死角(インフラ視点)
主な機能
4つの機能施設観点の常時空間認識
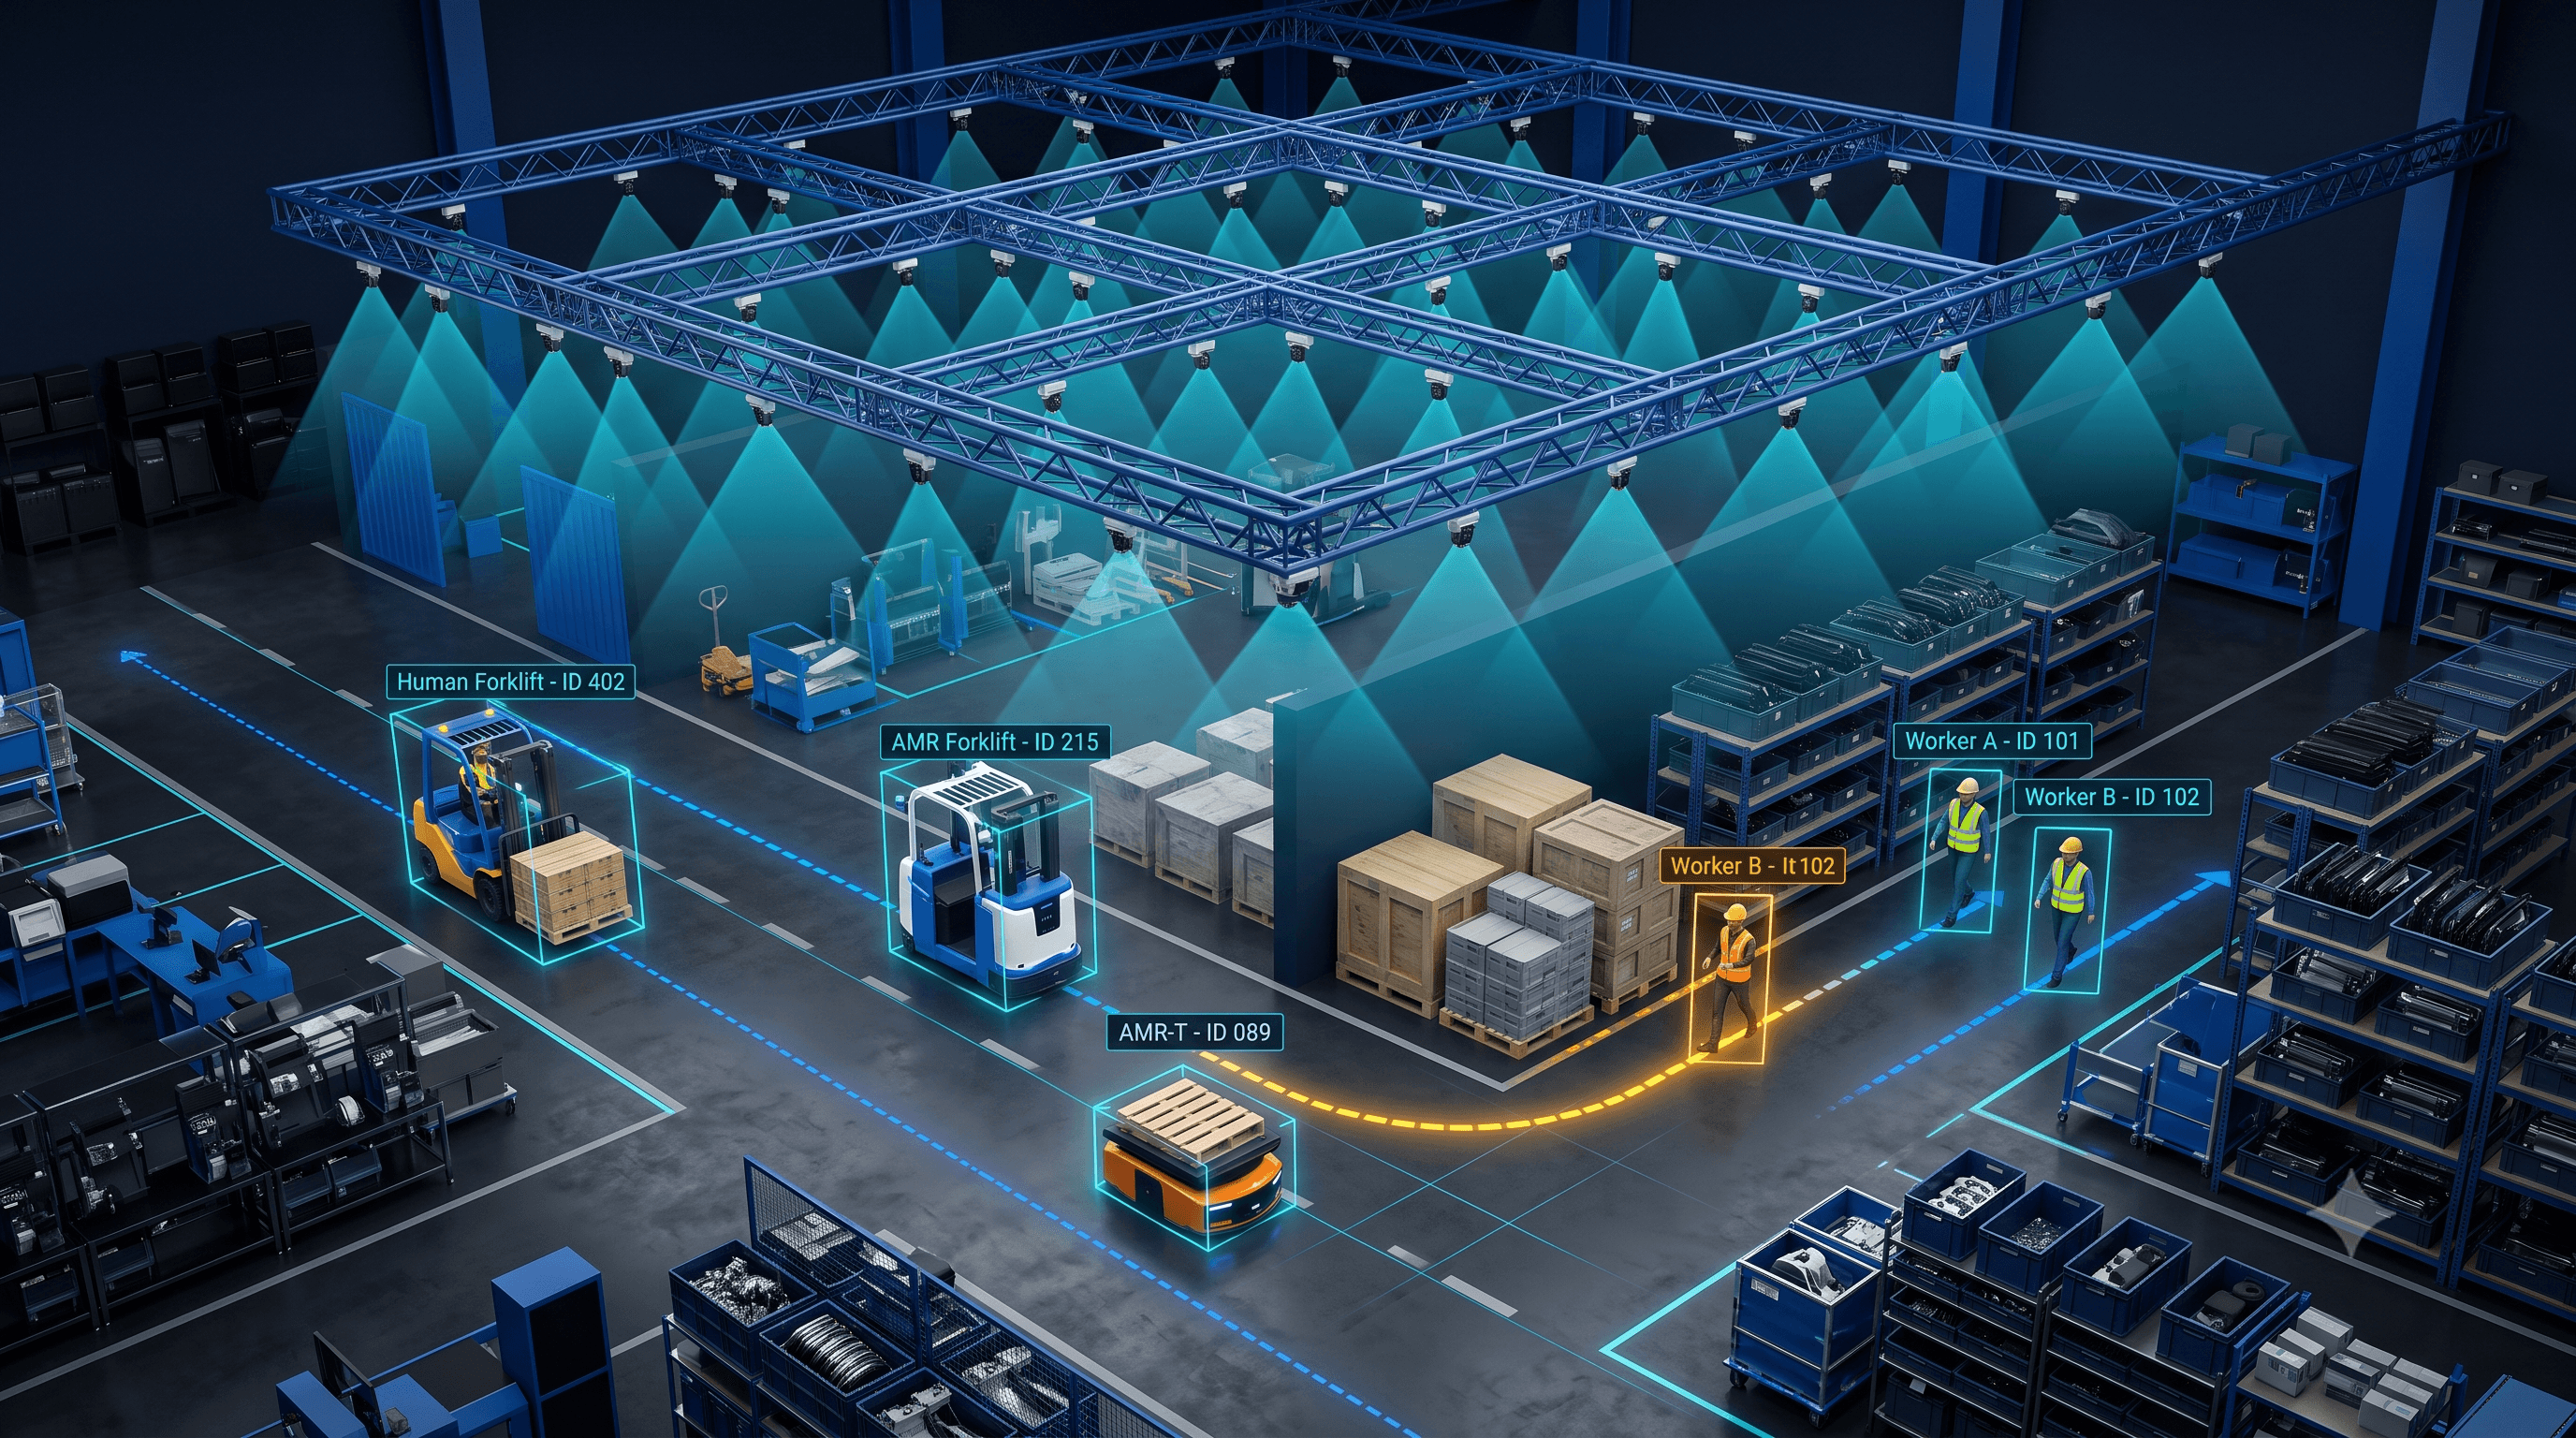
天井設置センサーがゾーン内のすべての移動体を同時観測。ロボットオンボードセンサーでは不可能なゾーン全体俯瞰(bird's-eye view)情報を提供します。
詳しく見る ↓作業者-ロボット混在安全
ロボット視野外の死角にいる作業者・フォークリフトをリアルタイム検知。危険状況時に即時警告またはロボット停止命令を連動します。
詳しく見る ↓ロボット別センサーコスト構造緩和
インフラセンサーはゾーン単位で共有されるため、ロボット数が増えてもセンサーコストが比例して増加しません。大規模スマートファクトリーTCO観点での構造的優位性です。
運用データプラットフォーム
ゾーン別滞留時間・混雑頻度・交差動線パターン等の構造化された運用データを蓄積。単純監視を超えて工程改善・安全政策自動化の基盤となります。
インフラ観点 vs ロボット個別センサー:パラダイム転換
既存アプローチはより良いLiDAR・より多くのカメラをロボットごとに搭載します。5~10台では合理的ですが、数十~数百台に増えると費用が線形増加し、ロボット視野外の死角も残ります。Navi-Infraは施設にセンサーを設置してゾーン単位で認識するパラダイム転換です。センサー1セットがゾーン内のすべての移動体を同時観測するため、ロボット数増加とセンサーコストの比例関係を断ちます。
- ロボット数増加時にセンサーコスト比例増加なし(ゾーン単位共有)
- 作業者・AMR・フォークリフト・積載物同時認識
- 死角突発進入検知→ロボット停止・警告自動連動
- ライン/ゾーン単位の段階的構築→レトロフィット適用
- インフラカメラによるロボットの位置・方向推定 → Navi-Brain連携で走行を直接制御
段階的構築と運用データプラットフォーム:長期工場知能化基盤
大規模工場に一度にインフラセンサーを全体設置するのは初期投資負担が大きいため、Navi-Infraはライン・ゾーン単位で先に適用し、効果検証後に必要な領域へ段階的拡張する方式をサポートします。蓄積された運用データ(滞留時間・混雑頻度・繰り返し危険パターン)は工程改善・動線最適化・安全政策自動化につながり、単純安全インフラを超えた長期的プラットフォーム価値を提供します。
- ライン・ゾーン単位の段階的構築→段階的拡張
- 既存工場レイアウト変更なしにレトロフィット適用
- ゾーン別滞留時間・混雑頻度・交差動線データ蓄積
- Navi-Brain連携:インフラ認識情報を経路計画に反映
互換性・連携
コンパクトなアドオン設計で、さまざまなロボットプラットフォームにすぐに搭載できます。標準インターフェースに対応しており、既存インフラとの連携も容易です。
Navi-Infra 導入のご相談
専門家と現場環境を分析し、最適なソリューションを設計しましょう。導入のご相談から現場設置まで、全工程をサポートします。