Technical Specifications
90.8%mAP
物体認識精度
20mm
最低検知高さ
NaviFra独自のData Engineを構築
現場で取得したデータをもとに、多様な仮想環境のデータを自動生成
- NaviFra独自の自動ラベリング技術により、多様な視点の仮想データを生成可能
- 生成AIによる変換で高品質なデータを生成可能
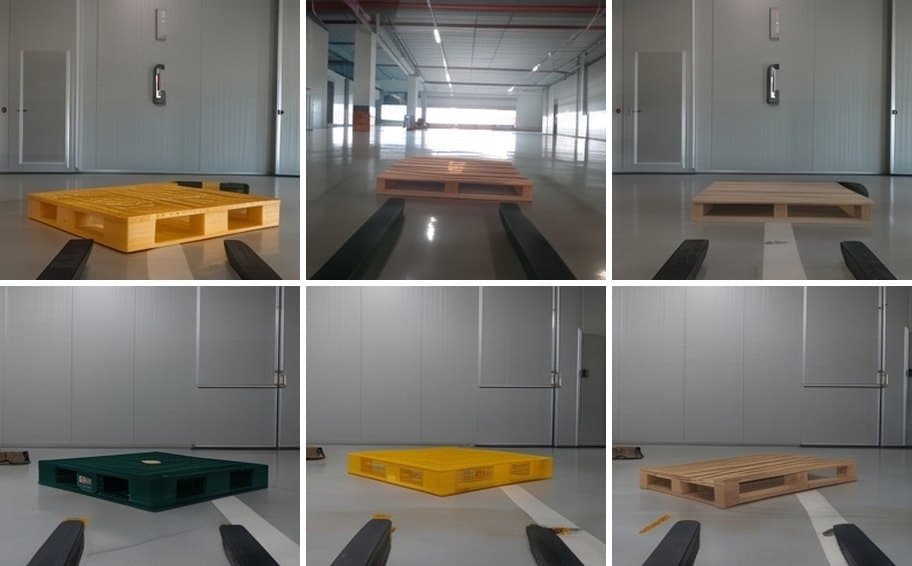
01
現場データ収集
現場で多様なパレットを撮影し、学習データを収集・加工します。
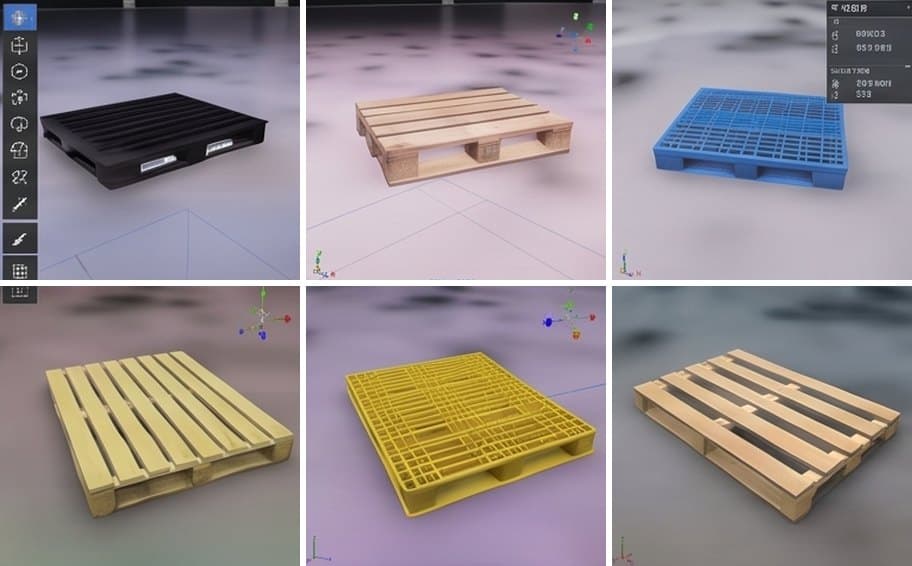
03
仮想空間合成
仮想倉庫に形状・色の異なるパレットを配置し、合成データを作成します。
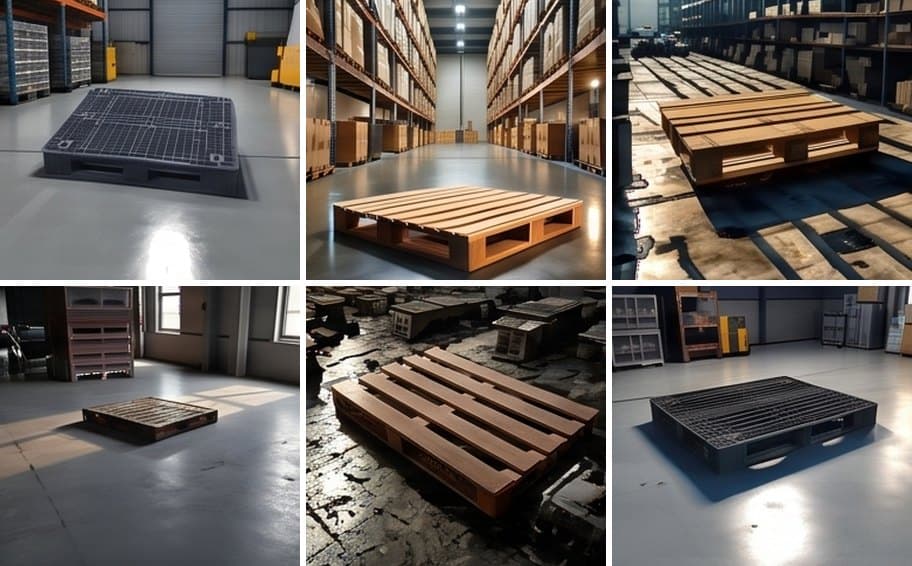
05
生成AI変換
照明・床・背景を変え、現場では出会いにくい環境までデータを広げます。
NAVIFRA · Navi-Eye AI
Data Engine 循環構造
Navi-Eye AIの学習データは5つのステップを繰り返しながら強化されます。
- 01
現場データ収集
製造・物流現場のRGBD映像を収集
- 02
データ選別
失敗・低信頼ケースを優先抽出
- 03
仮想空間合成
シミュレーションベースの合成データ生成
- 04
自動ラベリング
NABELINGによる自動ラベル生成
- 05
生成AI変換
照明・質感・環境の変形で拡張
05 → 01 繰り返し
自社軽量モデル:知識蒸留によるエッジでのリアルタイム認識
大規模ビジョンモデル(教師)が学習した認識能力を軽量モデル(生徒)へ蒸留しました。1つの共有バックボーンが検出・キーポイント・セグメンテーションを同時に処理し、Navi-Eye内蔵PCだけでロボット上のリアルタイム推論を実現します。
- 大規模ビジョンモデルの知識を軽量モデルへ蒸留
- 共有バックボーン1つで検出・キーポイント・セグメンテーションを同時処理
- Navi-Eye内蔵PCでリアルタイムのオンデバイス推論
KNOWLEDGE DISTILLATION
教師モデル
大規模ビジョンモデル
高精度だが重く、そのままではロボットに載せにくい。
生徒モデル
軽量共有バックボーン
- 検出
- キーポイント
- セグメンテーション
1つのバックボーンで3種類の認識を同時に処理します。
Navi-Eye内蔵PC
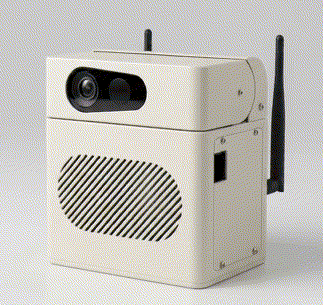
ロボット上でリアルタイムに推論します。
ずれたパレット・台車も正確に:ビジョンベースの精密ドッキング
AIが不規則なパレットをリアルタイムで認識し±2cm以内で精密ドッキング。20種以上のパレットに対応し自動再ドッキングも可能。
- ±2cm以内精密ドッキング
- 20種以上パレット対応
- 非整列パレット自動再ドッキング
少しずれて置かれるだけで対象を認識できず、進入に失敗します。
台車認識の失敗
パレット認識の失敗
形状と姿勢をリアルタイムに認識し、置かれたままの状態で正確にドッキングします。
台車認識・ドッキング
顧客の生産現場
任意の位置に置かれた台車を認識して正確に進入し、持ち上げて搬送します。
多段積載
光教(クァンギョ)テストベッド・2倍速
毎回位置と角度が異なる積載ラックを認識し、正確に積み上げます。
互換性・連携
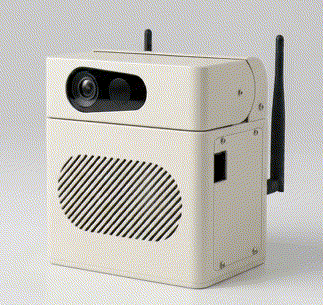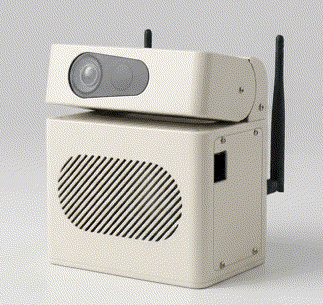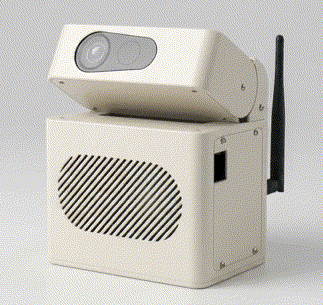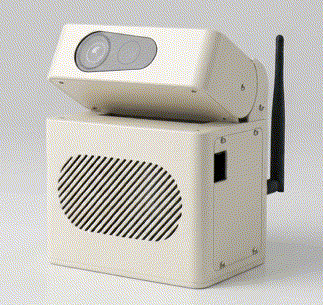
コンパクトなアドオン設計で、さまざまなロボットプラットフォームにすぐに搭載できます。標準インターフェースに対応しており、既存インフラとの連携も容易です。
Navi-Eye 導入のご相談
専門家と現場環境を分析し、最適なソリューションを設計しましょう。導入のご相談から現場設置まで、全工程をサポートします。