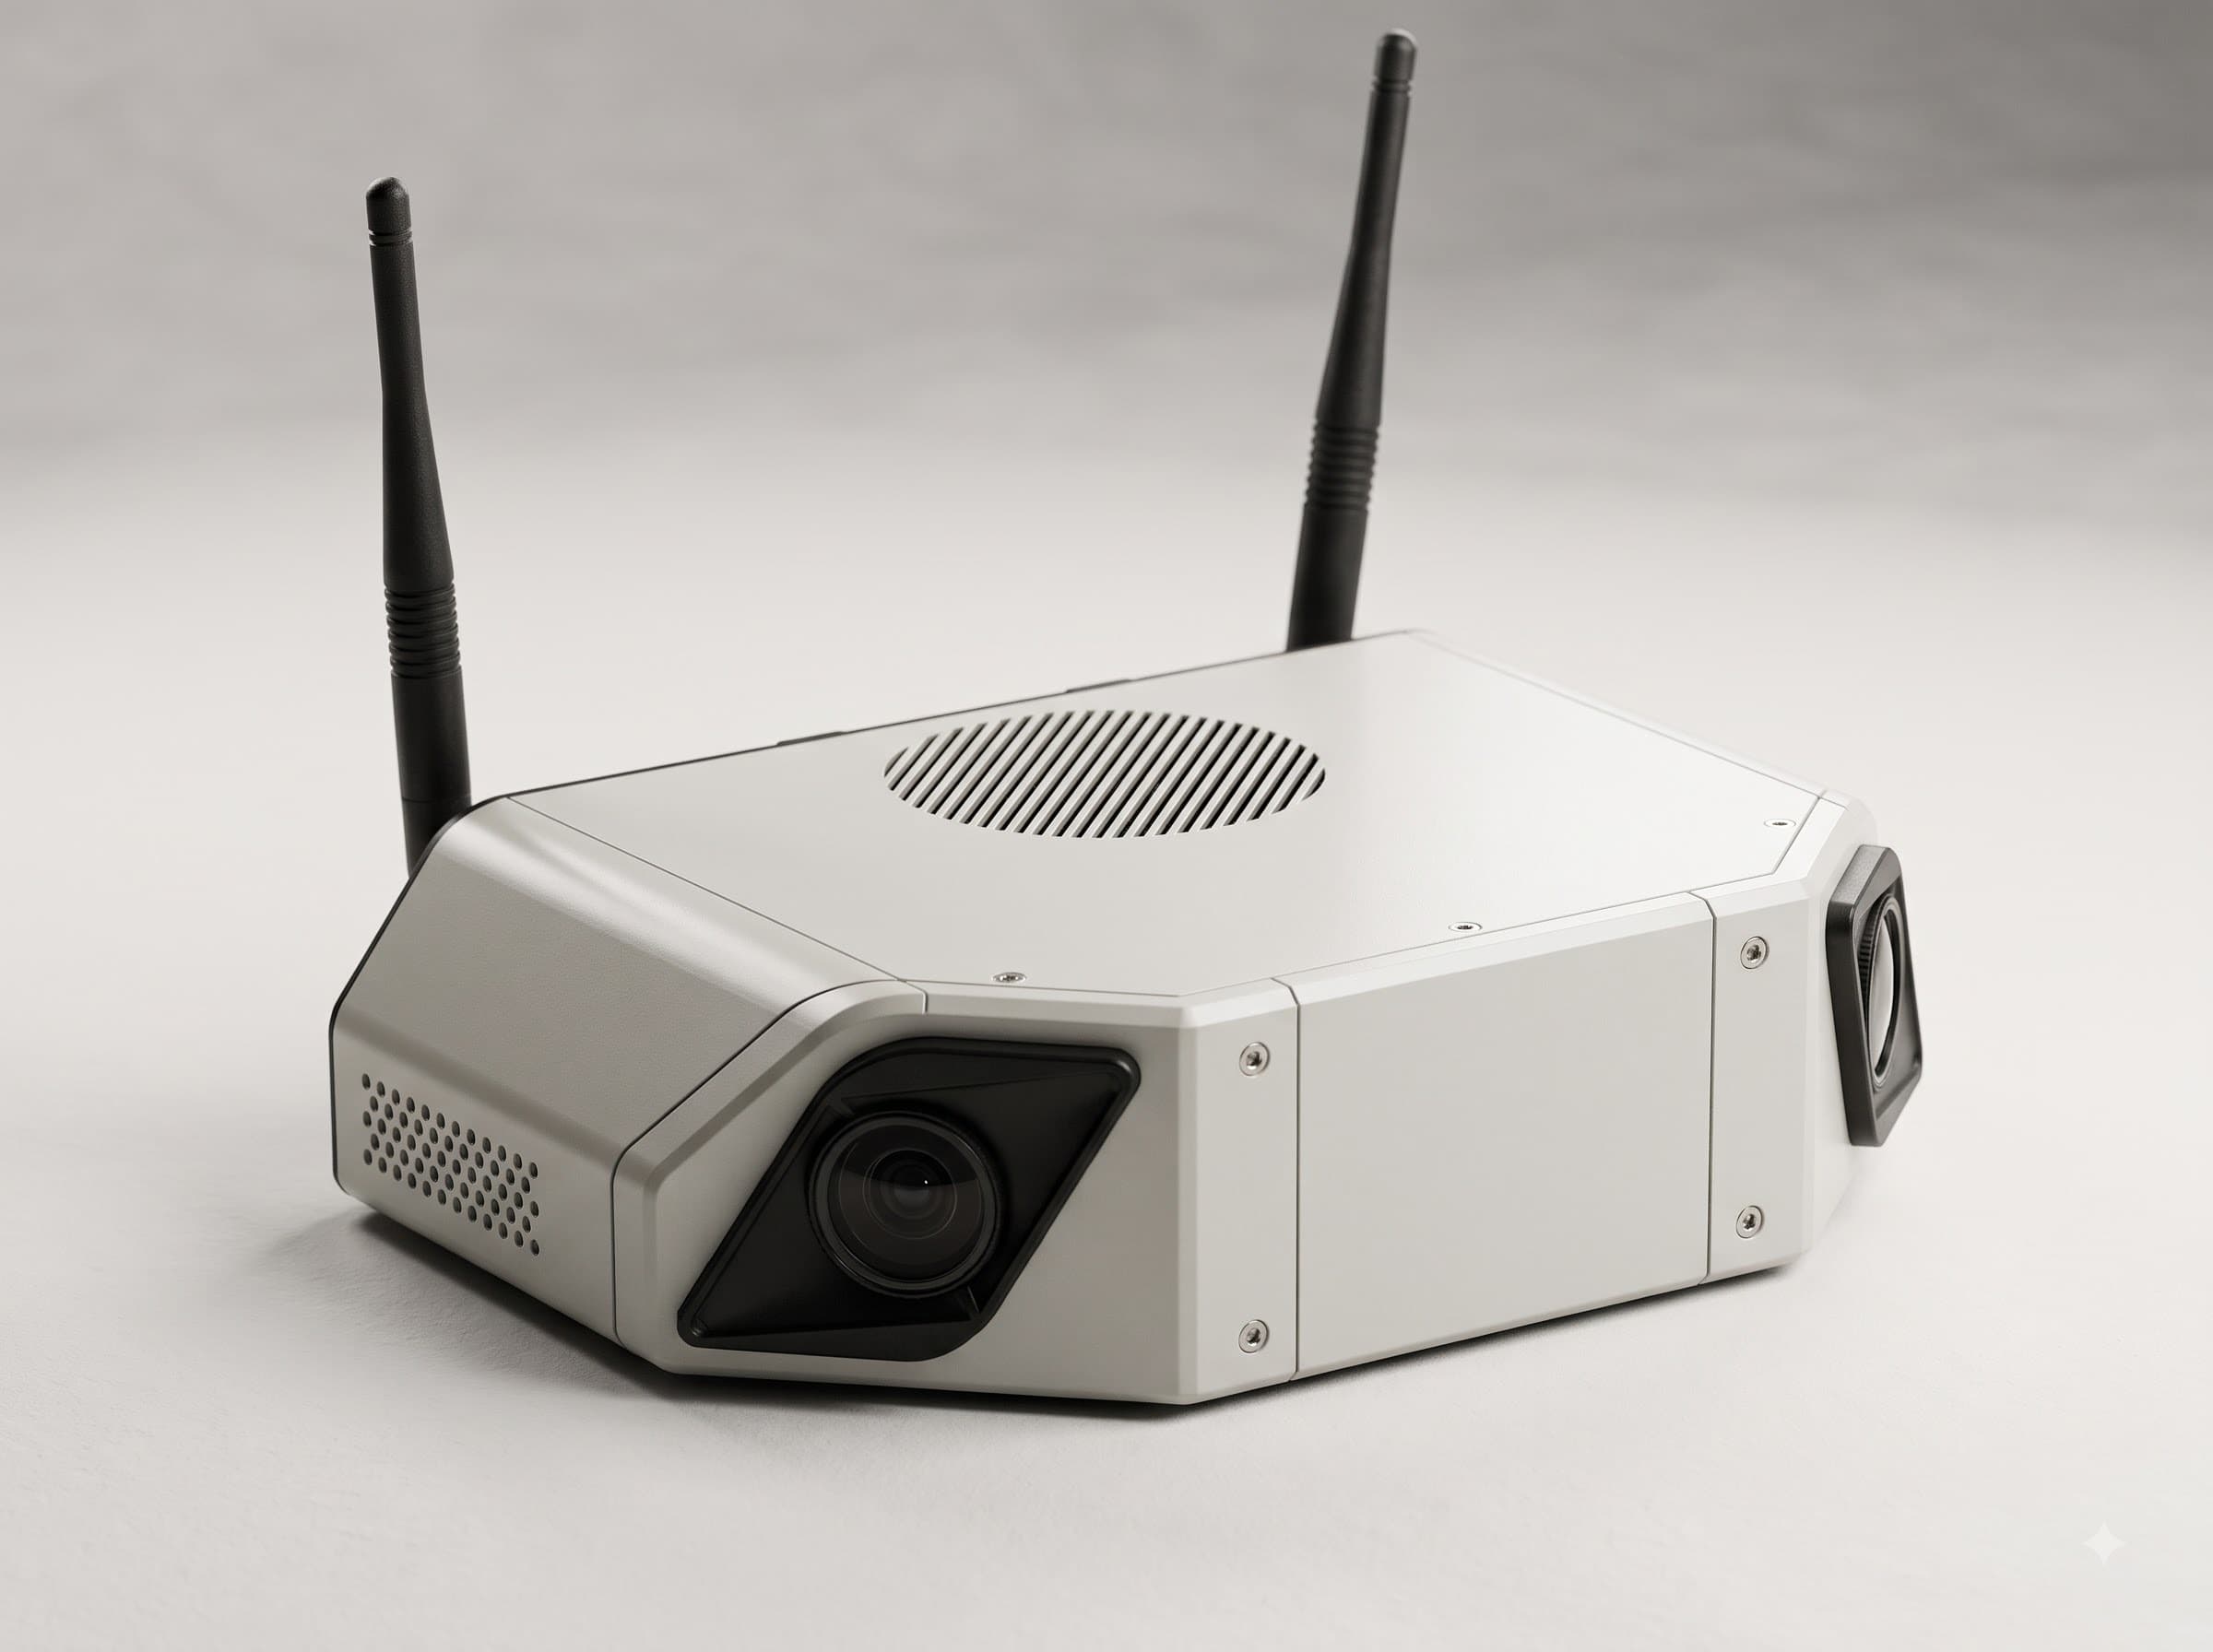
Technical Specifications
≤10cm
位置誤差
≤1°
方向誤差
≥60%
環境変化率でも位置認識を維持
位置誤差≤ 10 cm
方向誤差≤ 1°
環境変化への対応環境変化率60%以上でも位置認識を維持
センサーデュアルRGBDカメラ × 2
カメラ駆動独立サーボ × 2(カメラごとの向き制御)
演算AIエッジPC内蔵(特徴抽出・サーバーとの軽量通信)
地図映像+LiDARによる3D Gaussian Splatting地図
位置推定2D–3Dマッチング+PnPによる6-DoF
位置復旧カメラ映像1枚で即時再認識
ハードウェアNavi-Eyeプラットフォームと共通
主な機能
3つの機能3DGS地図・軽量通信
映像とLiDARで高密度の3DGS地図を構築し、サーバーと軽量プロトコルで通信することで、ロボットが増えてもリアルタイムを維持します。
詳しく見る ↓位置喪失からの即時復旧
位置を見失うとカメラ映像1枚でサーバーに問い合わせて6-DoF位置を計算し、すぐに走行を再開します。
環境変化60%でも維持
レイアウトが変わり地図と現場が異なっても位置認識を維持します。位置誤差10cm・方向誤差1°以内。
カメラの弱点を解決:3DGS地図・軽量通信
カメラ方式の弱点である地図構築、処理・伝送負担、照明変化を、3D Gaussian Splatting地図と軽量通信で解決しました。重いマッチングはサーバーが担い、ロボットは軽い特徴だけを送ります。
- 地図構築:LiDAR+映像による3DGSマッピングで工数↓・データ密度↑
- 処理・伝送:サーバー↔ロボット軽量プロトコルでロボットが増えてもリアルタイム
- 照明・環境変化:3DGSの多視点・多照明レンダリングで位置認識DBを確保
位置喪失から復旧まで:カメラ映像1枚で即時再認識
これまでロボットが位置を見失うと作業者が手動で位置を再指定する必要があり、その間作業が止まっていました。Navi-VPSはカメラ映像1枚で類似シーンを見つけて6-DoF位置を計算し、地図上の現在位置を即座に更新して走行を再開します。
- ① 事前の地図構築:映像+LiDARで3DGS地図を作成
- ② 類似シーン検索・マッチング:カメラ映像1枚でサーバーに問い合わせ
- ③ 2D–3D整合:PnPで6-DoF位置を計算
- ④ 位置復旧・走行再開:作業者の介入なしで自動復旧
互換性・連携
コンパクトなアドオン設計で、さまざまなロボットプラットフォームにすぐに搭載できます。標準インターフェースに対応しており、既存インフラとの連携も容易です。
ROS 1
Navi-VPS 導入のご相談
専門家と現場環境を分析し、最適なソリューションを設計しましょう。導入のご相談から現場設置まで、全工程をサポートします。