Technical Specifications
500台+
分散構造の設計容量
0デッドロック
ETAベースの事前防止
24/7
無停止運用
主な機能
7つの機能ETAベースデッドロック事前排除
ロボットが交差点に到達する前にETAで衝突可能性を予測し経路を事前調整。交差点待機が構造的に排除されます。
詳しく見る ↓産業現場向けMAPFエンジン
ロボット外形・機構学・動的障害物を反映した時空間同時経路探索。学術CBSアルゴリズムを産業現場レベルで実用化。
詳しく見る ↓マルチマップ管制機能
ロボットはマルチマップ環境でマップ間を移動する経路を実行でき、各マップはPortalノードを介して相互に接続されます。Portalノードを通過する時点でMap ChangeおよびPosition Calibrationアクションが自動実行され、ロボットの位置合わせとマップ切り替えが同時に行われます。
詳しく見る ↓現場設備のスマートな統合管理と上位システム連携
上位システムおよび現場設備との簡単な統合をサポート
詳しく見る ↓線形スケール分散構造
ゾーン別分散ACSとHandoverプロトコルにより、ロボット数増加に対して性能が線形にスケールします。
詳しく見る ↓事前検証シミュレーター
Core-Sim・PLC-Sim・加速シミュレーションで現場投入前にシナリオを完全検証。現場リスクを構造的に削減します。
詳しく見る ↓二重化+自動復旧
Active-Standbyサーバー二重化と自動復旧でサーバー障害時も管制を継続。単一障害点を排除します。
詳しく見る ↓ETA予測交通管理:交差点で止まらない
Navi-Brainの交通管理は「ロボットがどこにいるか」ではなく「いつどこに到着するか」を基準に動作します。各ロボットの実際の速度・加速度を反映したETAを計算し、デッドロック可能性がない区間までのみ確定経路を割当。先行ロボット通過確認後に予備経路が自動確定し、後続ロボットが停止なく連続走行します。
- ETAベースデッドロック事前排除 — 交差点待機を根本排除
- VDA 5050 Base/Horizonで無停止誘導経路割当
- ゾーン別分散ACSで500台以上線形スケール
2台のロボットの経路がノード N-00 で交わります。交差点は一度に1台しか占有できない共有リソースであり、交通管理が実際に解決すべきなのはこの一点です。
倉庫では複数台が同時に稼働します。各ロボットには現在の位置と向かうべき位置があります。点線がそれぞれの目標です。
MAPF
マルチマップ管制機能
ロボットはマルチマップ環境でマップ間を移動する経路を実行でき、各マップはPortalノードを介して相互に接続されます。Portalノードを通過する時点でMap ChangeおよびPosition Calibrationアクションが自動実行され、ロボットの位置合わせとマップ切り替えが同時に行われます。
左がエレベーター、右がフロア別マップです。1・2・3階のマップは各階の高さにそのまま配置され、それぞれ独立した原点とバージョンを持つ別々のマップです。ロボットは一度に1フロアのマップのみを使用します。
現場はフロアで分かれ、同じフロアの中でもゾーンに分かれます。1階西側・東側、2階西側・東側、3階全体 — 5つのゾーンがそれぞれ独立したマップです。ロボットは自分のゾーン内だけを移動しますが、5枚のマップは Navi-Brain の1か所で管理されます。
現場設備のスマートな統合管理と上位システム連携
Navi-Brain は自動ドア・エレベーター・ホイスト・充電器をそれぞれのゲートウェイで接続し、すべての機器をノード–リンクマップ上に登録します。上位では WMS・MES・MCS などの上位システムと連携して作業指示を受け、下位ではロボットと直接つながります。ロボットは機器と通信せず Navi-Brain に通行権限を要求するだけなので、機器が入れ替わっても変わるのはゲートウェイひとつだけです。
WMS、MES、MCSなどの上位システムとの有機的な連携をサポートすると同時に、充電器(Charger)、ゲート(Gate)、ホイスト(Hoist)など多様な現場デバイスをノード(Node)と1:1でマッピングし、簡単に設定できます。
- UI内のトグルボタンで設備のOn/Off状態を簡単に制御し、現場設備の使用可否をリアルタイムで管理します。
- 設備を無効化すると不要な制御コマンドを根本から遮断し、システムの安定性を高めます。
- VDA5050、OPC-UAなどの標準プロトコルにより、規格化されたメッセージを送信します。
標準プロトコルによる異機種AMR制御
VDA5050は、ドイツのVDA・VDMAが制定した、AGV/AMRと上位管制システム間の通信標準です。MQTTベースのオープンなインターフェースで走行指令(Order)、状態(State)、即時指令(InstantAction)を規格化し、メーカーの異なるロボットでも一つの管制システムで同じ方法で制御できます。
- メーカー・機種の異なるAMR/AGV/AFLを単一のACSで同時に運用し、ベンダーロックイン(Vendor Lock-in)を解消
- Order / State / InstantAction / Factsheetなど規格化されたJSONメッセージにより、ロボットごとの個別連携開発が不要
- MQTTベースのリアルタイム通信 — 軽量なPub/Sub構造により、大規模なロボット群でも低遅延で状態収集と指令伝達を実現
- WMS・MES・ERPなどの上位システムと標準インターフェースで接続し、オーダーから搬送完了まで単一のワークフローを構成
シミュレーターで現場投入前の完全検証
Core-Simで実際の現場マップとロボットパラメータをそのまま入力して走行シナリオを事前検証。PLC-Simで設備連動シナリオも事前テスト。加速シミュレーションで数日分の運用パターンを数時間以内に検証し、現場投入リスクを構造的に削減します。
- Core-Sim:実際のマップ・ロボットパラメータベースのシナリオ検証
- PLC-Sim:設備連動シナリオ事前検証
- 加速シミュレーションで長期運用パターンを早期把握
- 複数ユーザー同時マップ編集対応
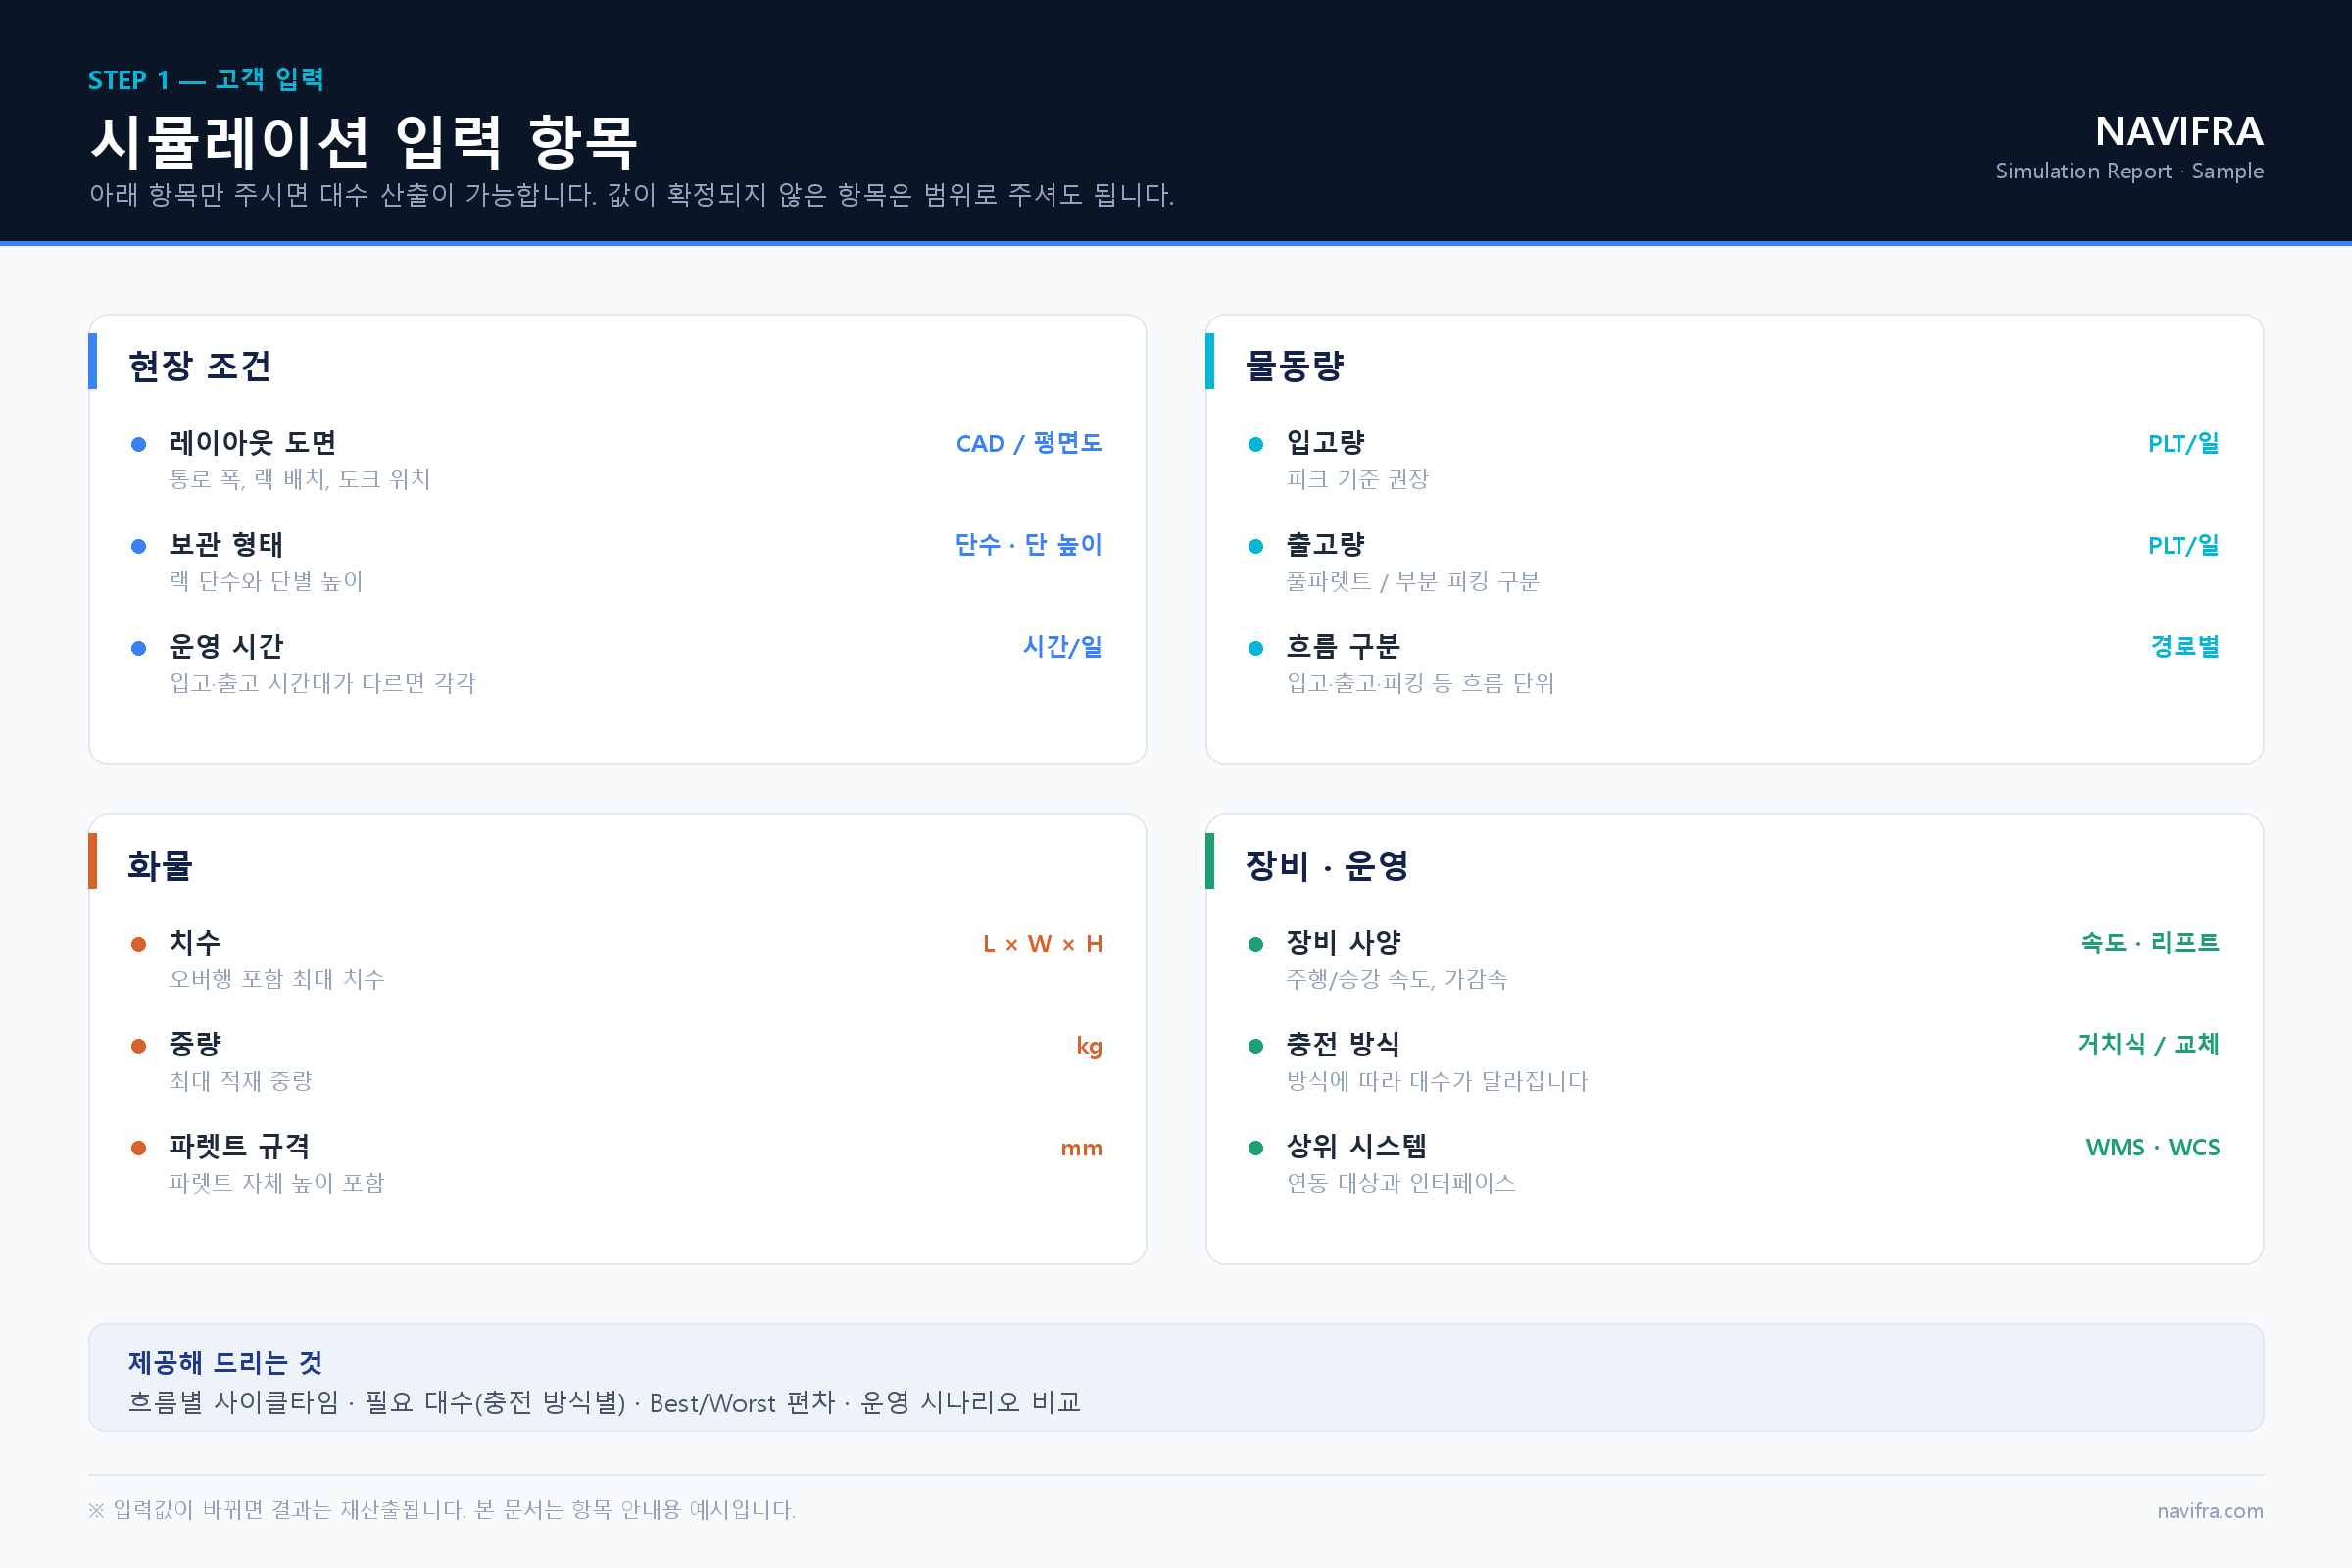
① お客様の入力項目
現場図面、保管形態、物量、貨物仕様、設備・運用条件をいただきます。値が確定していない項目は、範囲でいただいても進められます。
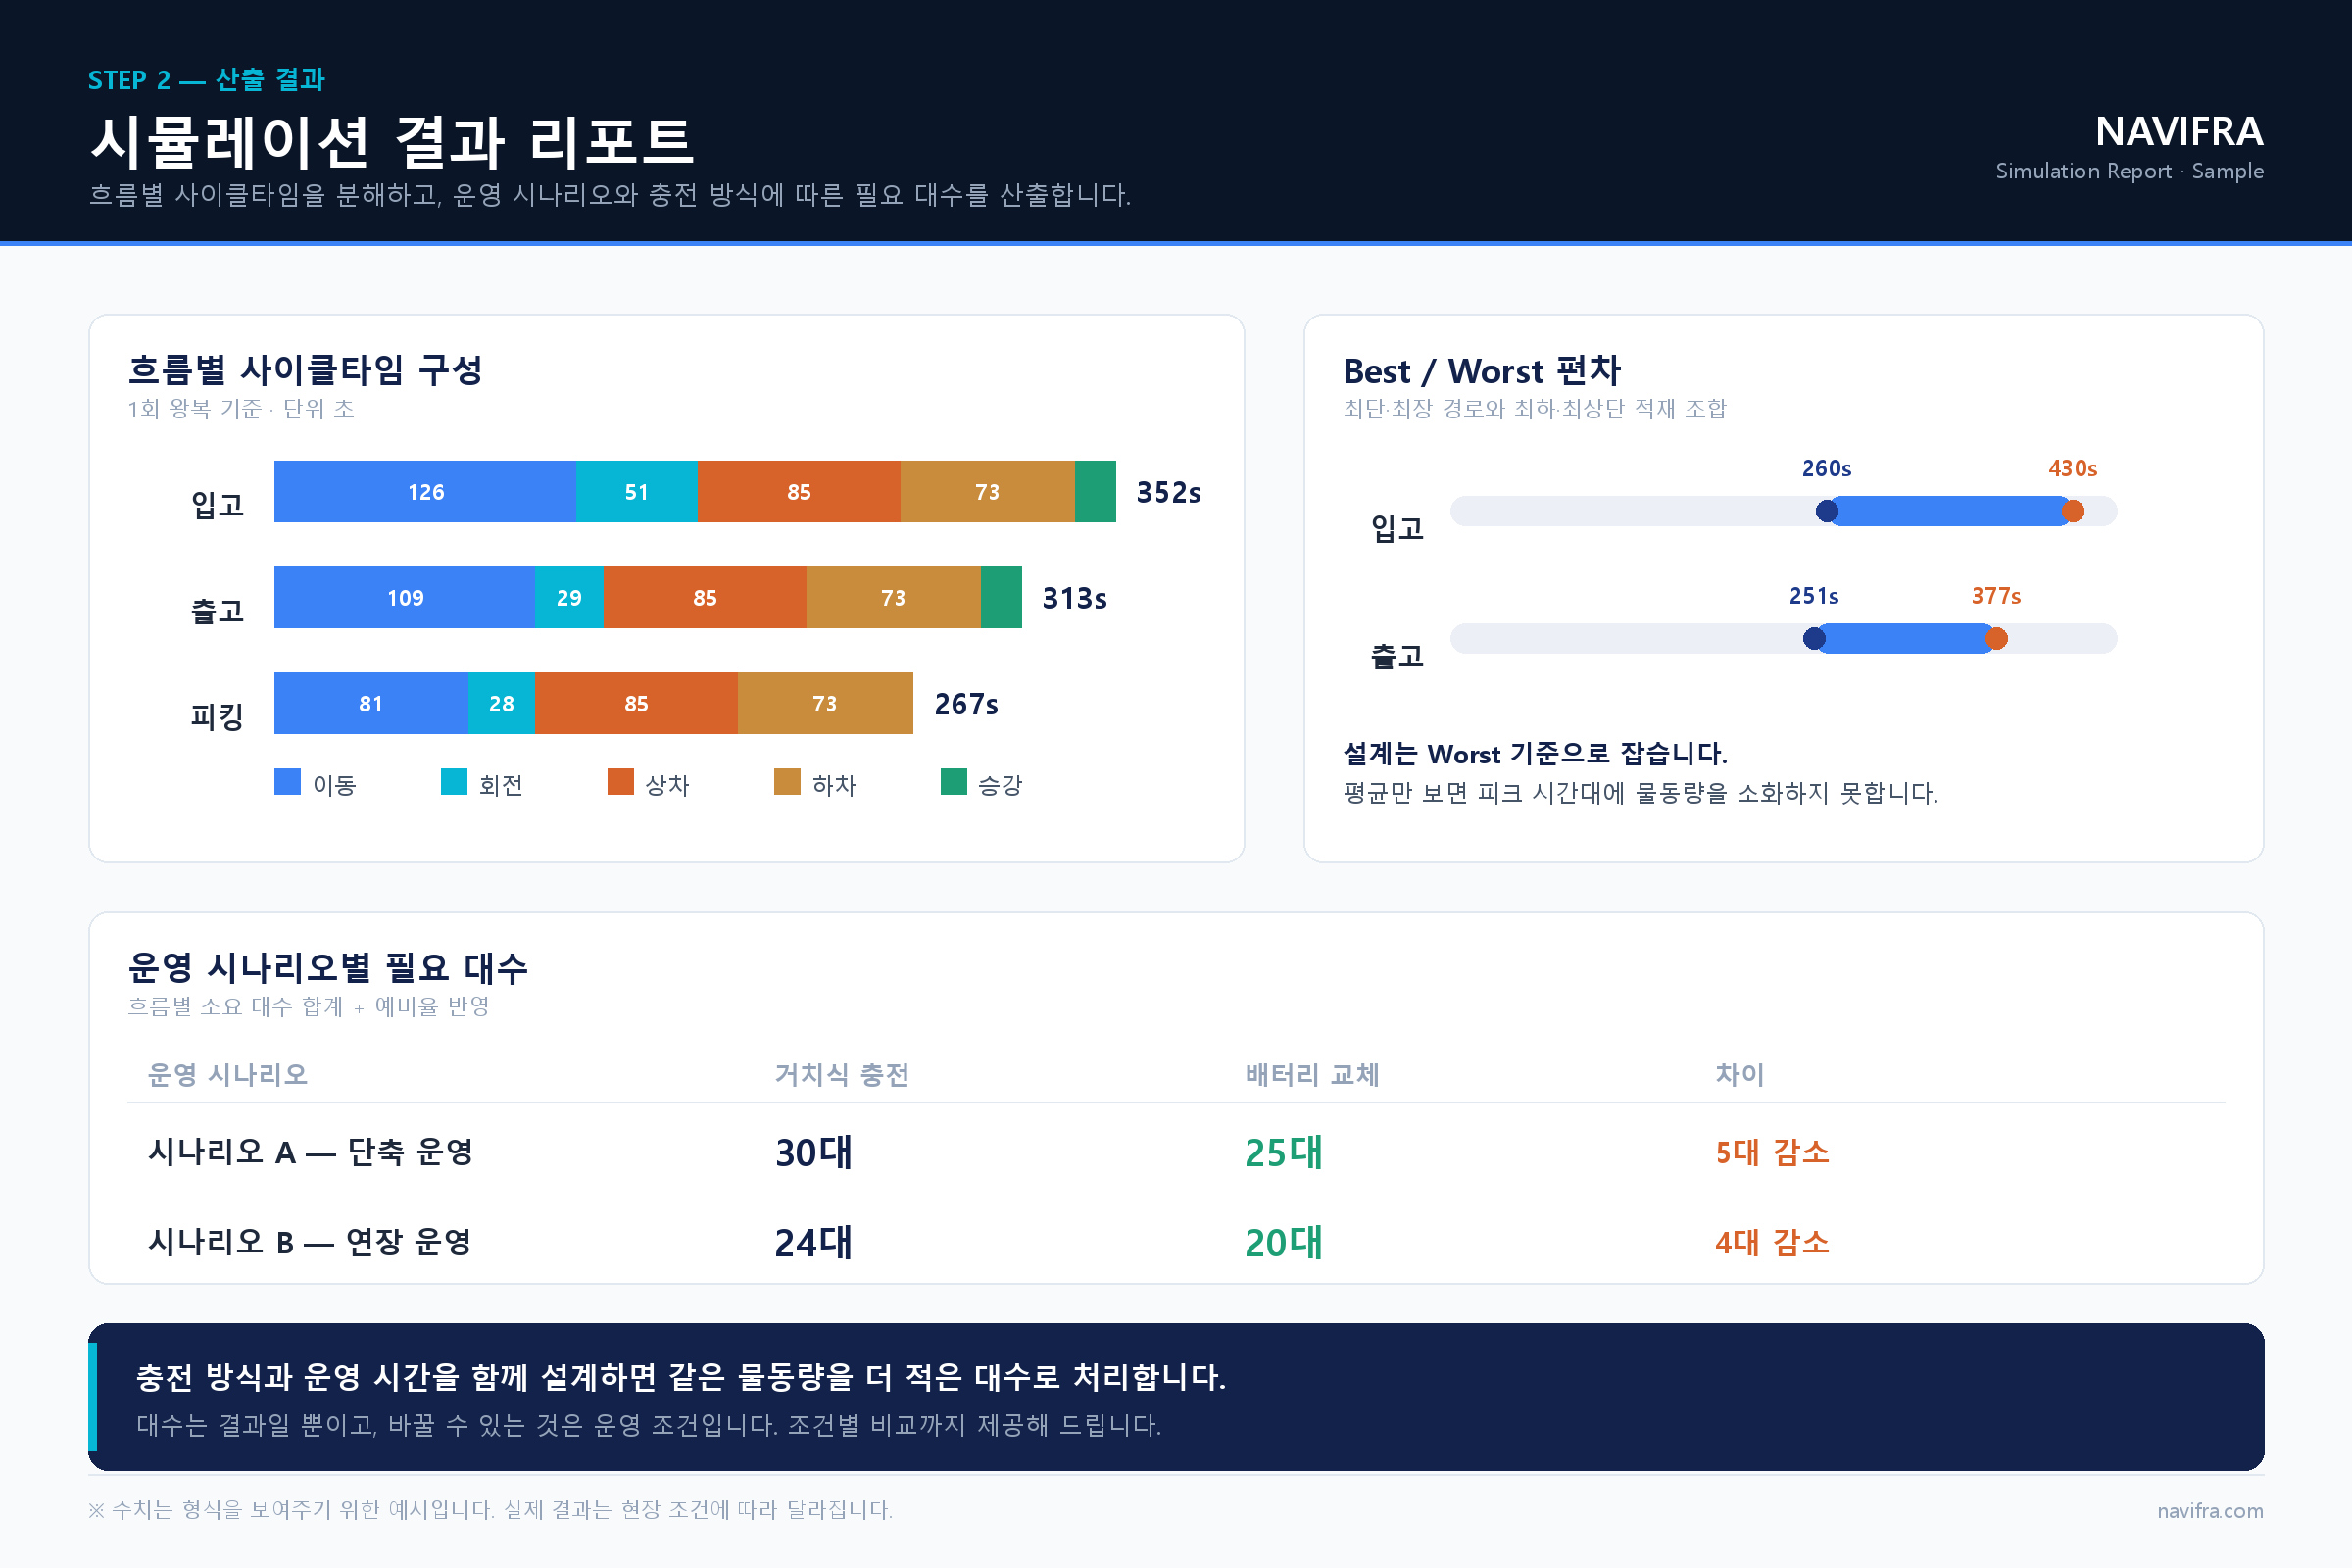
② シミュレーション結果レポート
フローごとのサイクルタイムを段階別に分解し、Best/Worstの偏差とあわせて、運用シナリオ・充電方式別の必要台数を提示します。
Navi-Brain 導入のご相談
専門家と現場環境を分析し、最適なソリューションを設計しましょう。導入のご相談から現場設置まで、全工程をサポートします。