Technical Specifications
500대+
분산 구조 설계 용량
0교착
ETA 기반 사전 차단
24/7
무중단 운영
핵심 기능
7가지 기능ETA 기반 교착 사전 차단
로봇이 교차로에 도달하기 전에 ETA로 충돌 가능성을 예측하고 경로를 사전 조율합니다. 교차로 대기가 구조적으로 제거됩니다.
자세히 보기 ↓MAPF 산업 현장 실용화
로봇 외형·기구학·동적 장애물을 반영한 시간-공간 동시 경로 탐색. 학술 CBS 알고리즘을 산업 현장 수준으로 실용화했습니다.
자세히 보기 ↓멀티맵 관제 기능
로봇은 멀티 맵 환경에서 맵 간 이동 경로를 수행할 수 있으며, 각 맵은 Portal 노드를 통해 서로 연결된다. Portal 노드를 통과하는 시점에 Map Change 및 Position Calibration 액션이 자동 수행되어 로봇의 위치 정합과 맵 전환이 동시에 이루어진다.
자세히 보기 ↓스마트한 현장 장비 통합 관리 및 상위 시스템 연동
상위 시스템 및 현장 장비와의 간편한 통합지원
자세히 보기 ↓표준프로토콜을 통한 이기종 AMR 제어
VDA 5050 기반으로 제조사에 관계없이 다종 로봇을 단일 UI에서 관제합니다.
자세히 보기 ↓시뮬레이터 사전 검증
다양한 시뮬레이션으로 현장 투입 전 시나리오를 완전 검증합니다.
자세히 보기 ↓사용자 중심 인터페이스
사용자가 손쉽게 AMR을 운영할 수 있는 다양한 편의성을 제공합니다.
자세히 보기 ↓다중 로봇 경로 계획: 부딪힐 일을 미리 없앤다
Navi-Brain의 경로 계획은 로봇 한 대씩 최단경로를 구한 뒤 마주쳤을 때 피하는 방식이 아니라, 현장에 있는 전 대수의 경로를 한 번에 계산합니다. 누가 먼저 지나고 누가 어디서 비켜설지가 계획 안에 이미 들어 있으므로, 주행 중에 서로를 발견하고 멈춰 서는 상황 자체가 생기지 않습니다. 첫 해는 즉시 내고 남은 시간만큼 계속 다듬어, 실시간성과 효율을 함께 만족합니다.
- ETA 기반 교착 사전 차단 — 교차로 대기 원천 제거
- 전 대수 동시 계획 — 충돌·교착을 주행이 아니라 계획 단계에서 제거
- 구역별 분산 ACS로 500대+ 선형 확장
두 로봇의 경로가 노드 N-00 에서 만납니다. 교차로는 한 번에 한 대만 점유할 수 있는 공유 자원이며, 교통 관리가 실제로 해결해야 하는 것은 이 한 점입니다.
창고에서 여러 대가 동시에 일합니다. 각 로봇에는 지금 있는 자리와 가야 할 자리가 있습니다. 점선이 각자의 목표입니다.
MAPF
멀티맵 관제 기능
로봇은 멀티 맵 환경에서 맵 간 이동 경로를 수행할 수 있으며, 각 맵은 Portal 노드를 통해 서로 연결된다. Portal 노드를 통과하는 시점에 Map Change 및 Position Calibration 액션이 자동 수행되어 로봇의 위치 정합과 맵 전환이 동시에 이루어진다.
좌측이 엘리베이터, 우측이 층별 지도입니다. 1·2·3층 지도는 각 층 높이에 그대로 놓여 있고, 서로 독립된 원점과 버전을 가진 별개의 지도입니다. 로봇은 한 번에 한 층의 지도만 사용합니다.
현장은 층으로도 나뉘고, 같은 층 안에서도 구역으로 나뉩니다. 1층 서편·동편, 2층 서편·동편, 3층 전체 — 다섯 구역이 각각 독립된 지도입니다. 로봇은 자기 구역 안에서만 움직이지만, 다섯 장의 지도는 Navi-Brain 한 곳에서 관리됩니다.
스마트한 현장 장비 통합 관리 및 상위 시스템 연동
Navi-Brain 이 자동문·엘리베이터·호이스트·충전기를 각각의 게이트웨이로 물고, 모든 장비를 노드–링크 지도 위에 등록합니다. 위로는 WMS·MES·MCS 등 상위 시스템과 연동해 작업 지시를 받고, 아래로는 로봇과 직접 연결됩니다. 로봇은 장비와 통신하지 않고 Navi-Brain 에 통행 권한만 요청하므로, 장비가 교체되어도 바뀌는 것은 게이트웨이 한 개뿐입니다.
WMS, MES, MCS 등 상위 시스템과의 유기적인 연동을 지원함과 동시에, 충전기(Charger), 게이트(Gate), 호이스트(Hoist) 등 다양한 현장 디바이스를 노드(Node)와 1:1로 매핑하여 간편하게 설정할 수 있습니다.
- UI 내 토글 버튼을 통해 장비의 On/Off 상태를 손쉽게 제어하고 현장 장비의 사용 여부를 실시간으로 관리합니다.
- 장비 비활성화 시 불필요한 제어 명령을 원천 차단하여 시스템의 안정성을 높입니다.
- VDA5050, OPC-UA등과 같은 표준 프로토콜을 통해 규격화된 메세지를 전송합니다.
표준프로토콜을 통한 이기종 AMR 제어
VDA5050은 독일 VDA·VDMA가 제정한 AGV/AMR과 상위 관제 시스템 간 통신 표준입니다. MQTT 기반의 개방형 인터페이스로 주행 명령(Order), 상태(State), 즉시 명령(InstantAction)을 규격화해, 제조사가 다른 로봇이라도 하나의 관제 시스템에서 동일한 방식으로 제어할 수 있습니다.
- 제조사·기종이 다른 AMR/AGV/AFL을 단일 ACS에서 동시 운영, 벤더 종속(Vendor Lock-in) 해소
- Order / State / InstantAction / Factsheet 등 규격화된 JSON 메시지로 로봇별 개별 연동 개발 불필요
- MQTT 기반 실시간 통신 — 경량 Pub/Sub 구조로 대규모 로봇 군집에서도 낮은 지연의 상태 수집 및 명령 전달
- WMS·MES·ERP 등 상위 시스템과 표준 인터페이스로 연결, 주문부터 반송 완료까지 단일 워크플로우 구성
시뮬레이터로 현장 투입 전 완전 검증
- Navi-Core Sim: 실제 맵·로봇 파라미터 기반 시나리오 검증
- PLC-Sim: 설비 연동 시나리오 사전 검증
- 배속 시뮬레이션으로 장기 운영 패턴 조기 파악
- 복수 사용자 동시 맵 편집 지원
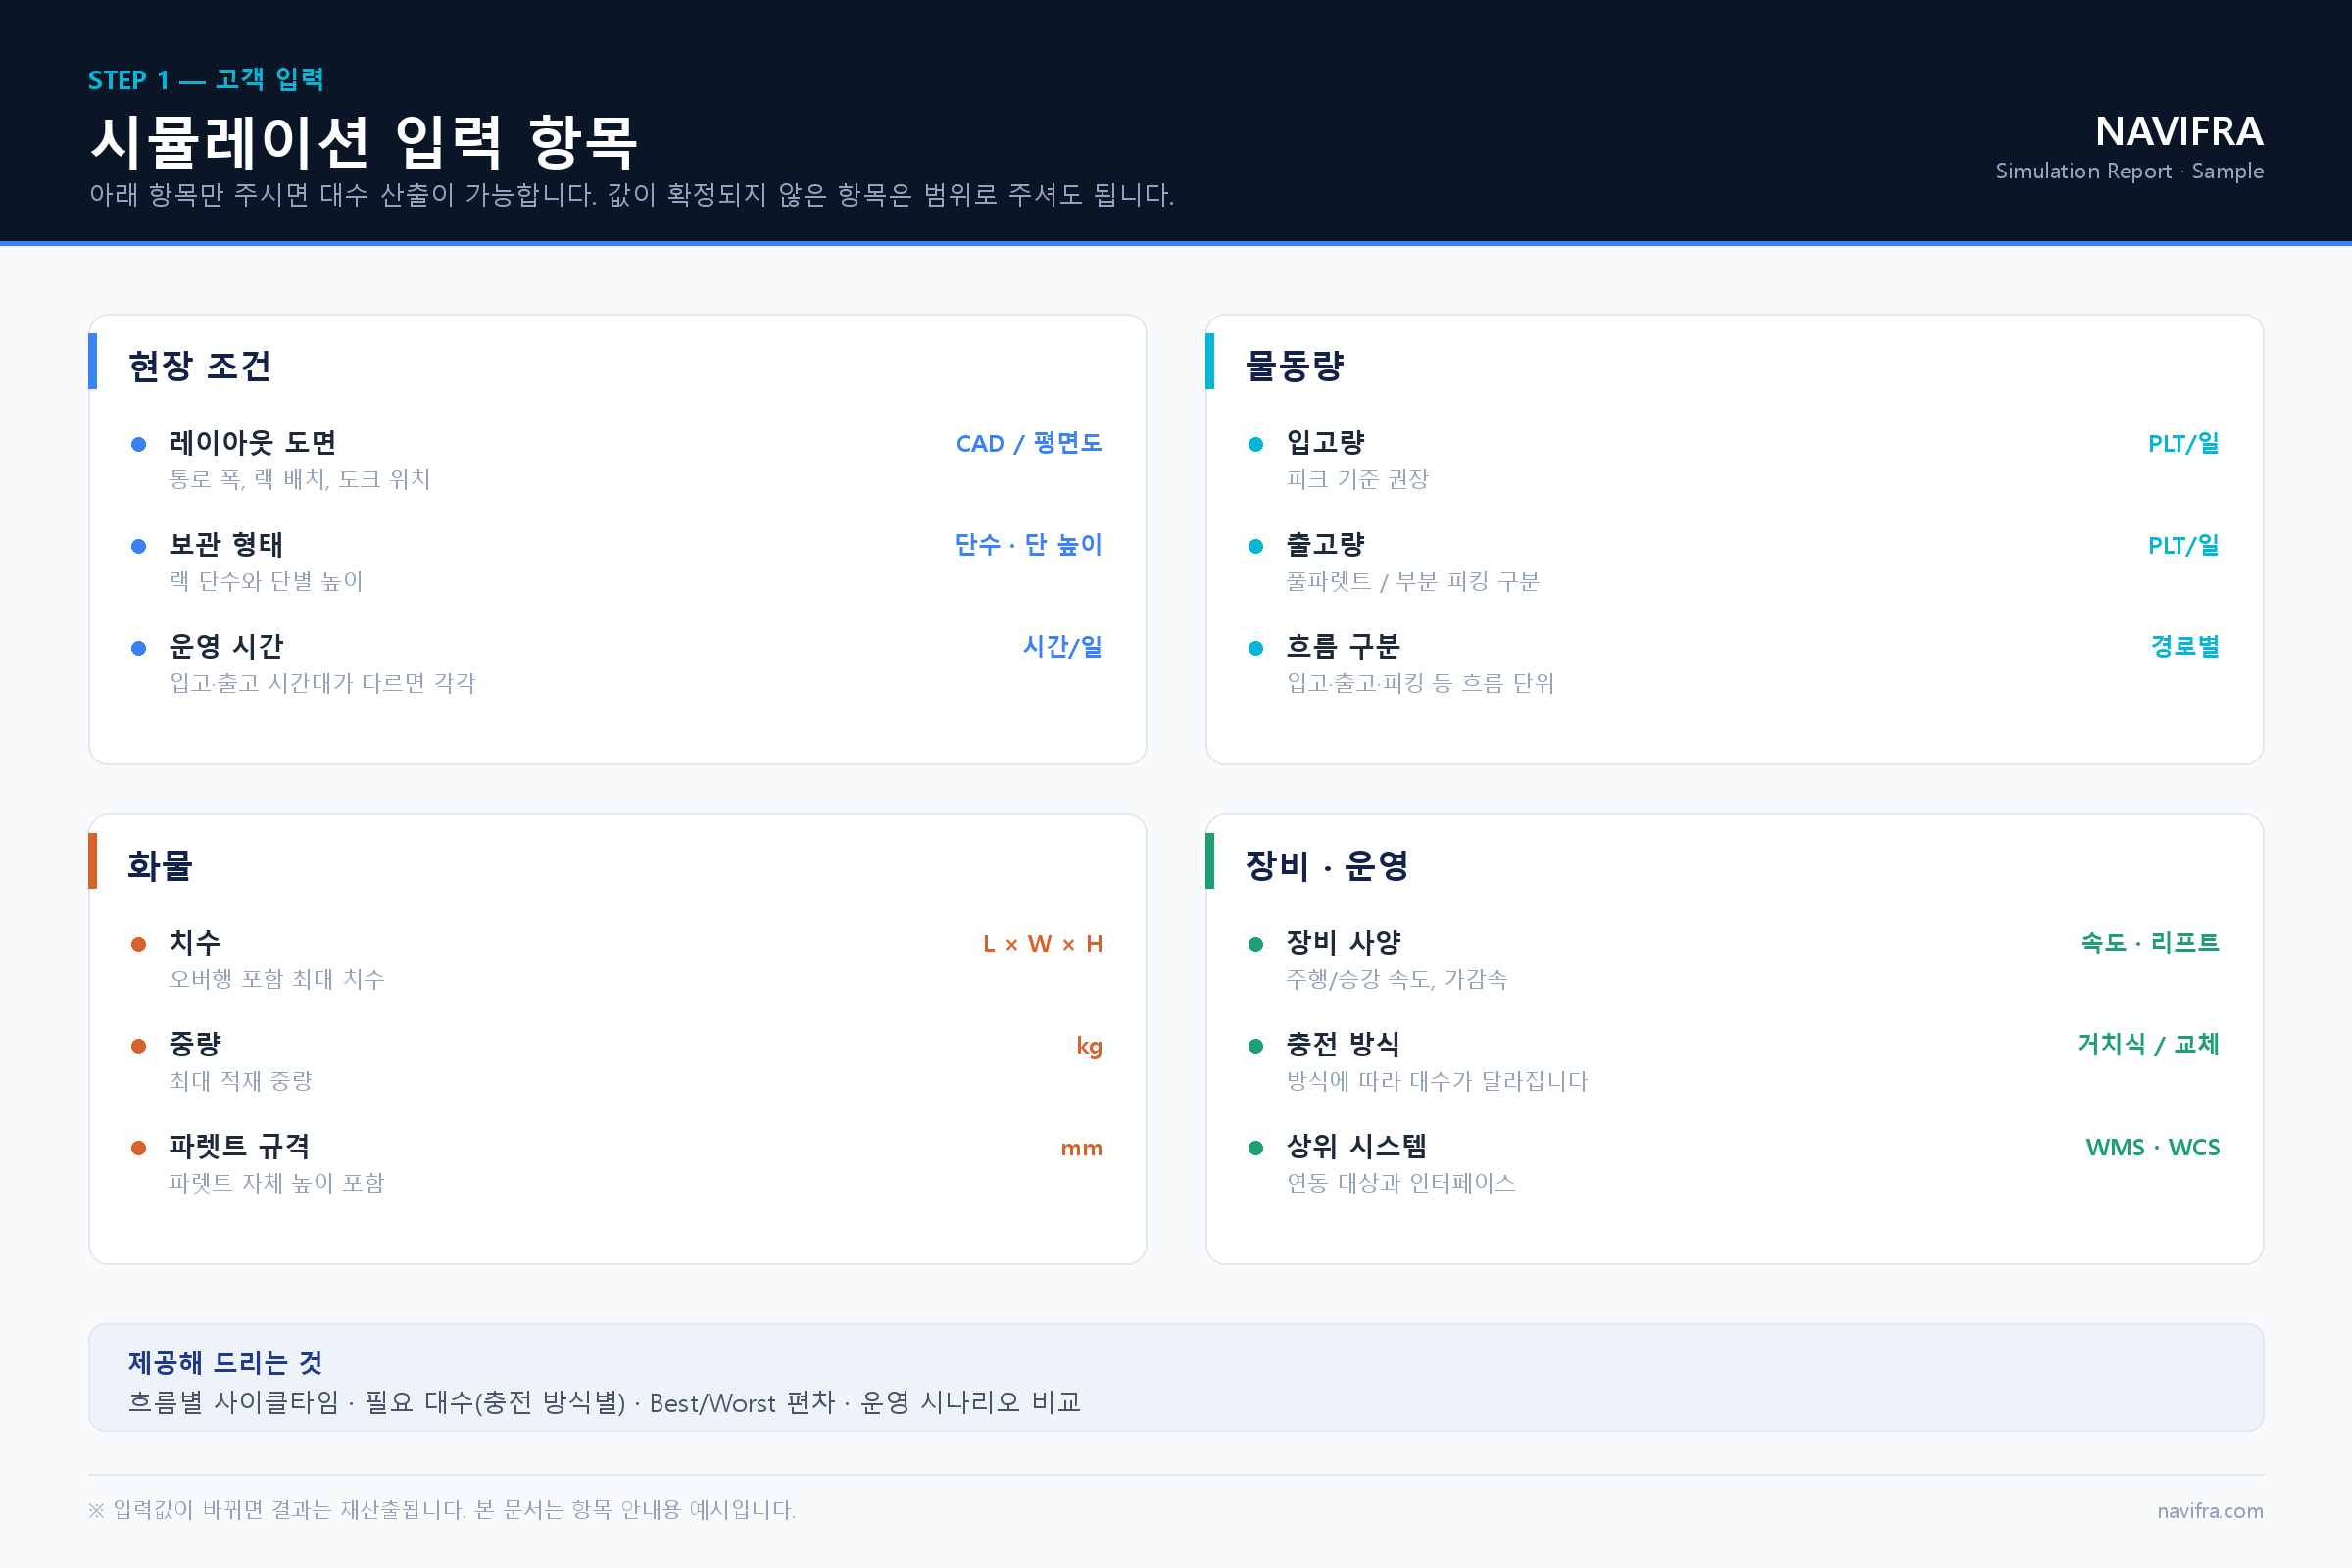
① 고객 입력 항목
현장 도면과 보관 형태, 물동량, 화물 사양, 장비·운영 조건을 받습니다. 값이 확정되지 않은 항목은 범위로 주셔도 진행할 수 있습니다.
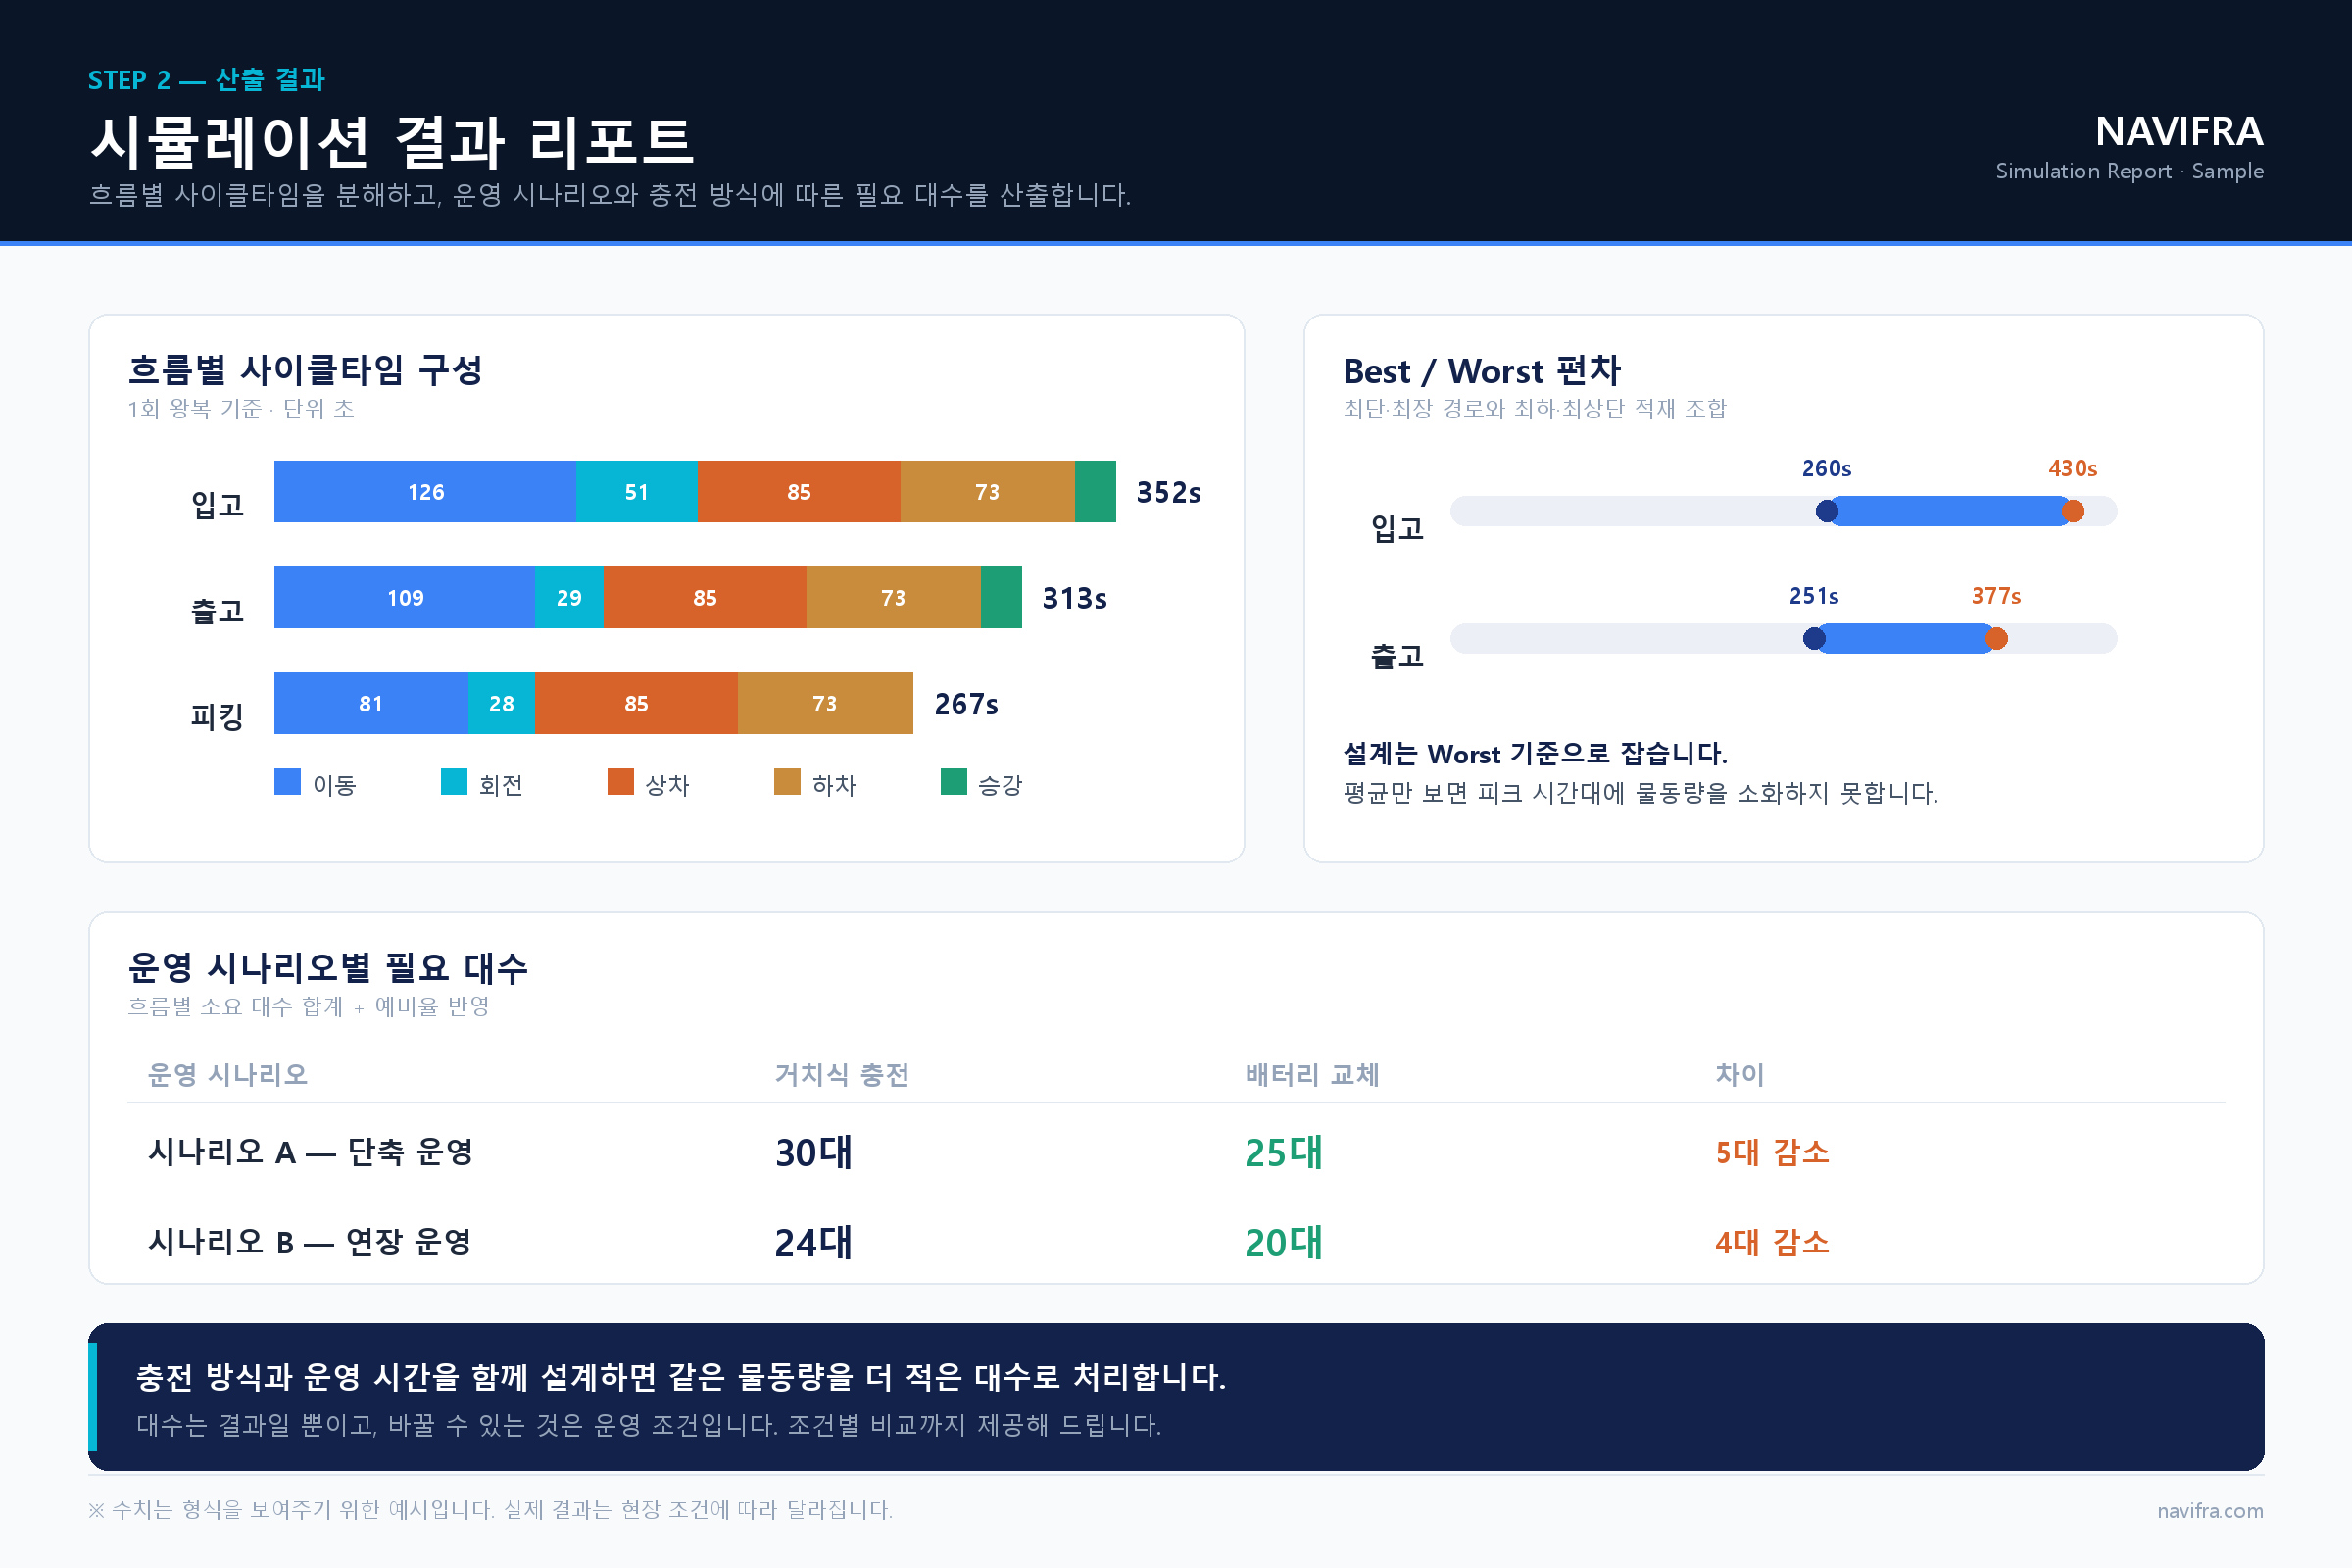
② 시뮬레이션 결과 리포트
흐름별 사이클타임을 단계별로 분해하고, Best/Worst 편차와 함께 운영 시나리오·충전 방식에 따른 필요 대수를 제시합니다.
Navi-Brain 도입 문의
전문가와 함께 현장 환경을 분석하고 최적의 솔루션을 설계하세요. 도입 상담부터 현장 설치까지 전 과정을 지원합니다.