Technical Specifications
360°
구역 전체 조감 인지
0
사각지대 (인프라 관점)
핵심 기능
4가지 기능시설 관점 상시 공간 인지
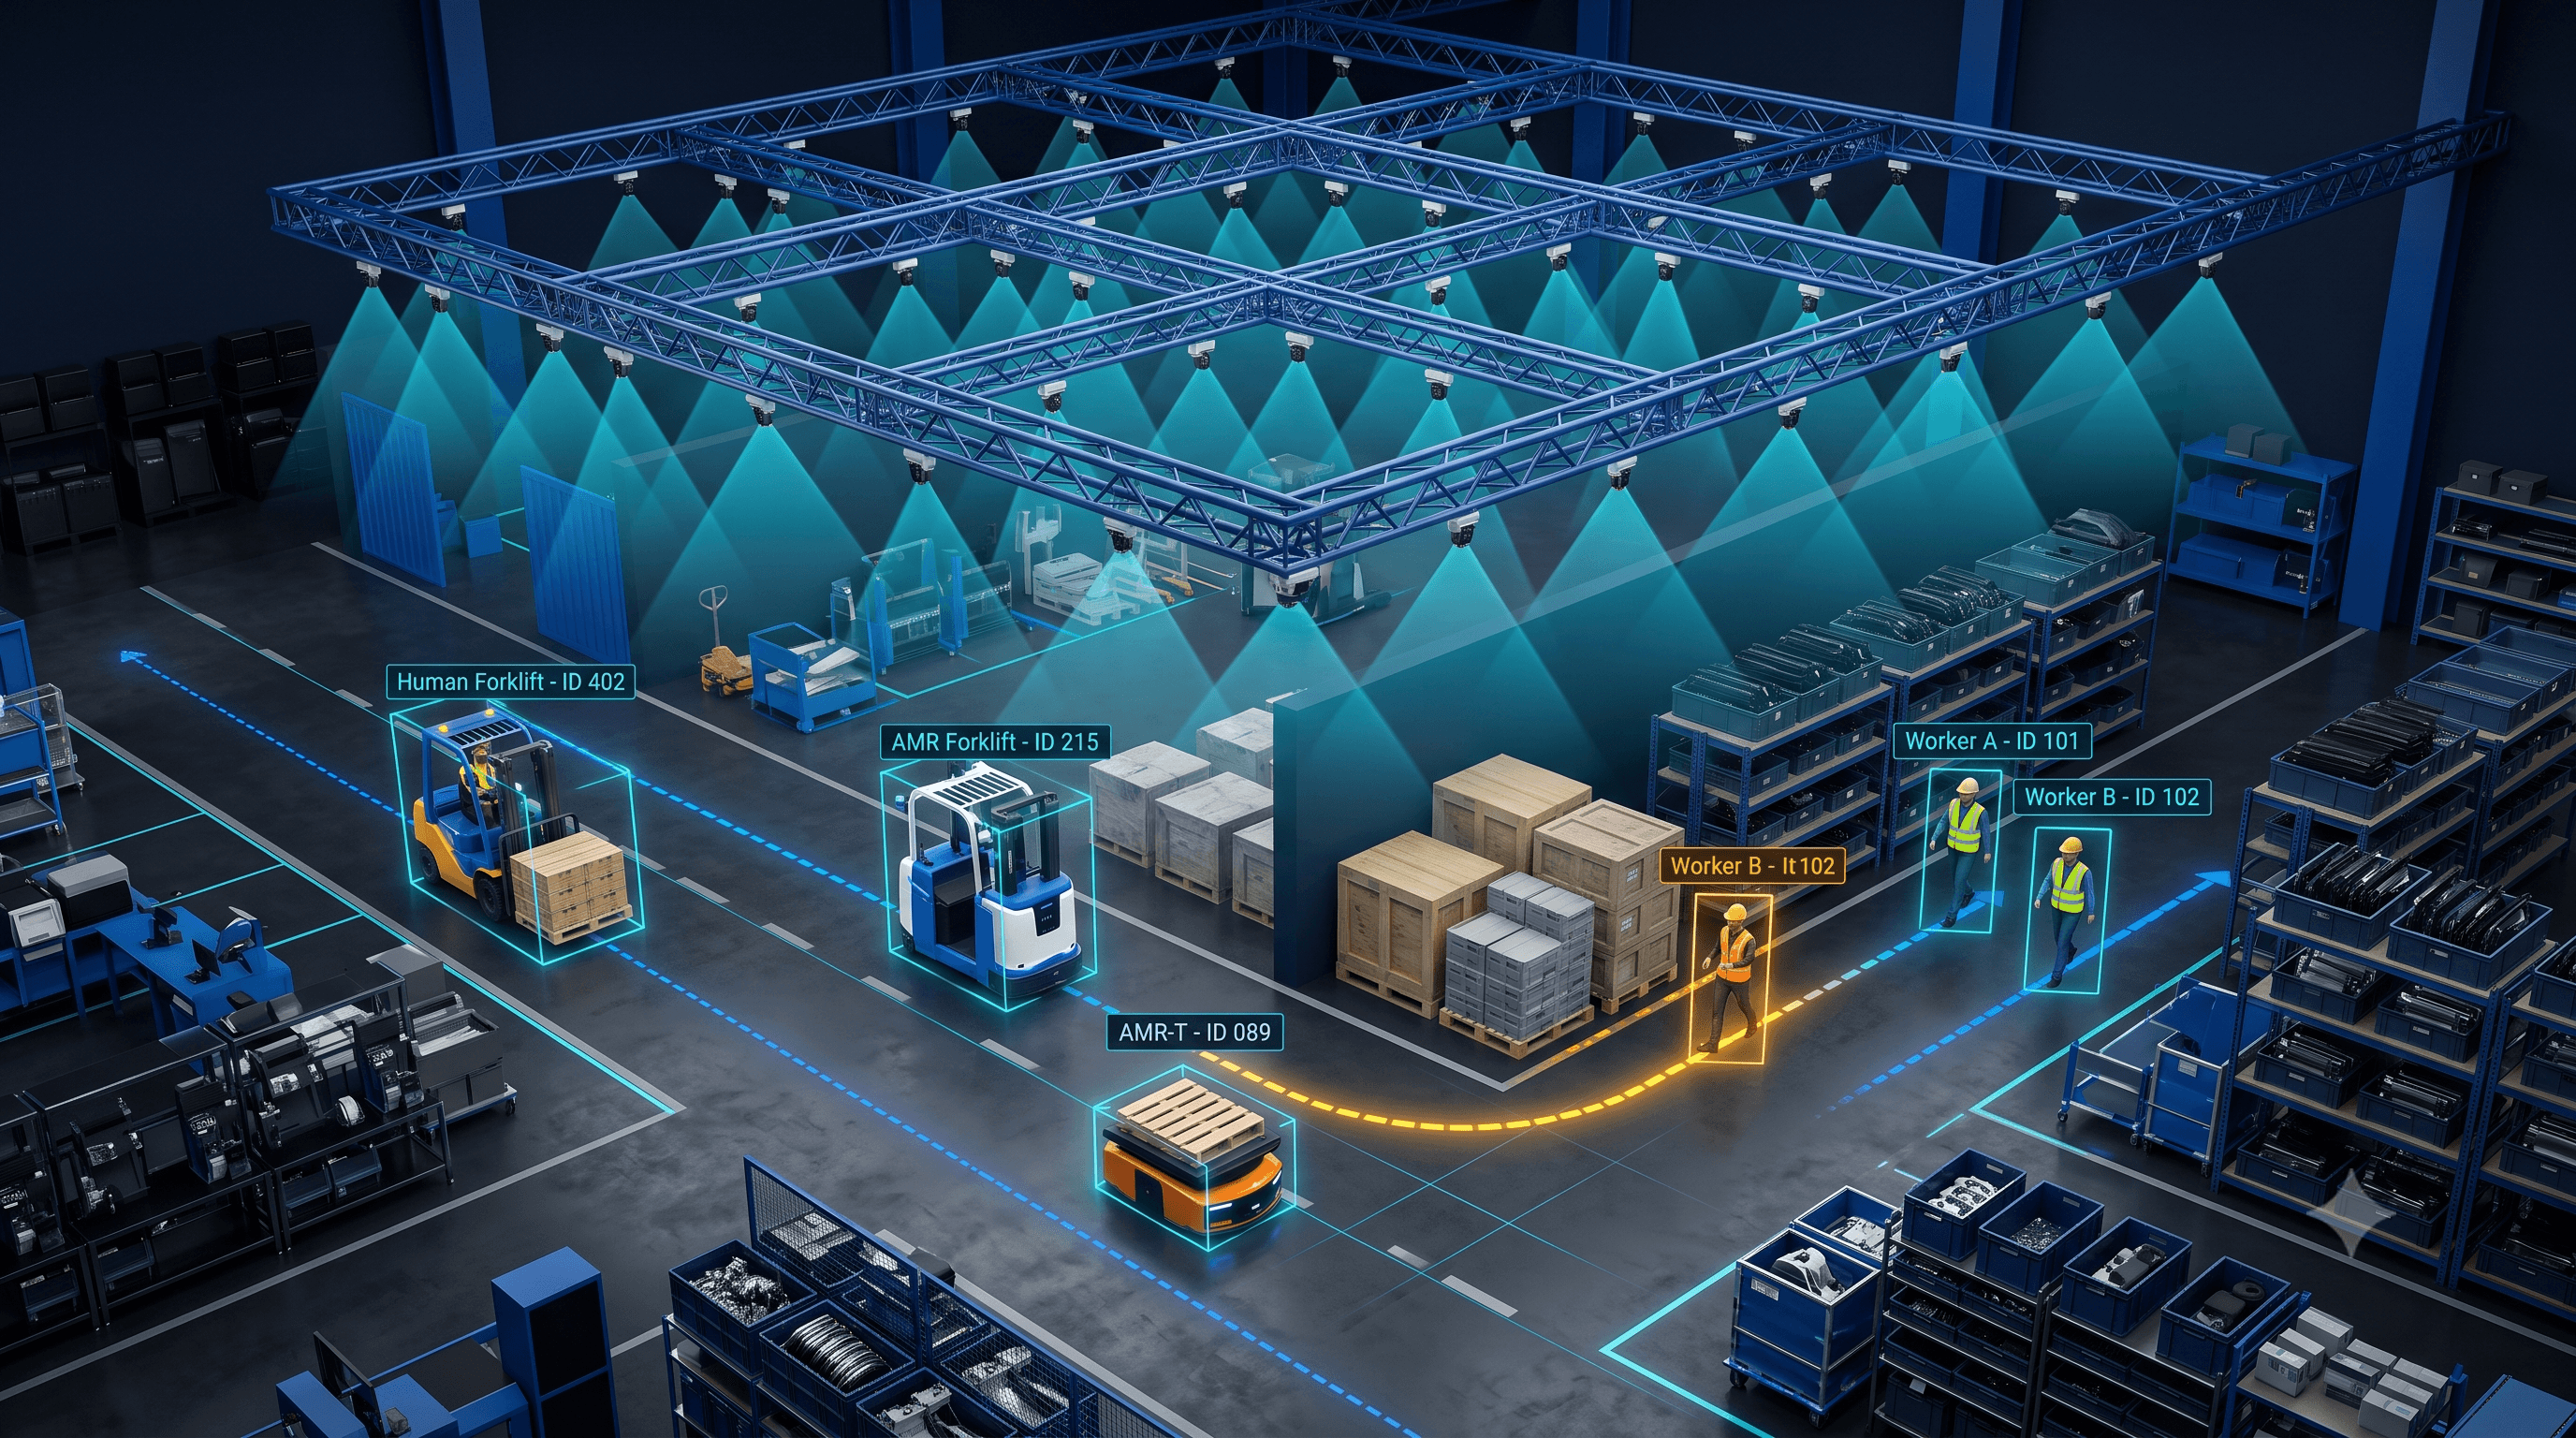
천장에 설치한 센서가 구역 내 모든 이동체를 동시에 관측합니다. 로봇 온보드 센서로는 불가능한 구역 전체 조감(bird's-eye view) 정보를 제공합니다.
자세히 보기 ↓작업자-로봇 혼재 안전
로봇 시야 밖의 작업자와 이동체를 시설 관점에서 감지합니다. 현장별 안전 구역과 운영 규칙에 따라 Navi-Brain과 연동하여 로봇의 정지·우회 주행을 제어하고, 작업자와 로봇이 함께 움직이는 환경의 안전한 운행을 지원합니다.
자세히 보기 ↓로봇별 센서 비용 구조 완화
인프라 센서는 구역 단위로 공유되므로 로봇 수가 늘어도 센서 비용이 비례하여 증가하지 않습니다. 대규모 스마트 팩토리 TCO 관점에서 구조적 이점입니다.
운영 데이터 플랫폼
구역별 체류 시간, 혼잡 빈도, 교차 동선 패턴 등 구조화된 운영 데이터를 축적합니다. 단순 감시를 넘어 공정 개선·안전 정책 자동화의 기반이 됩니다.
인프라 관점 vs 로봇 개별 센서: 패러다임 전환
기존 접근은 더 좋은 LiDAR, 더 많은 카메라를 로봇마다 탑재합니다. 로봇이 5~10대일 때는 합리적이지만, 수십~수백 대로 늘면 비용이 선형으로 증가하고 로봇 시야 밖 사각지대는 여전히 남습니다. Navi-Infra는 시설에 센서를 설치하여 구역 단위로 인지하는 패러다임 전환입니다. 센서 1세트가 구역 내 모든 이동체를 동시에 관측하므로 로봇 수 증가와 센서 비용의 비례 관계를 끊습니다.
- 로봇 수 증가 시 센서 비용 비례 증가 없음 (구역 단위 공유)
- 작업자·AMR·지게차·적재물 동시 인식
- 사각지대 돌발 진입 감지 → 로봇 정지·경고 자동 연동
- 라인/구역 단위 단계적 구축 → 레트로핏 적용
- 인프라 카메라 기반 로봇 위치·방향 추정 → Navi-Brain 연동으로 주행 직접 제어
단계적 구축과 직접 제어: 확장 가능한 공간 인지 인프라
대규모 공장에 한 번에 인프라 센서를 전체 설치하는 것은 초기 투자 부담이 크므로, Navi-Infra는 라인·구역 단위로 먼저 적용하고 효과 검증 후 필요한 영역으로 점진 확장하는 방식을 지원합니다. 각 구역에서 인식한 로봇의 위치·방향과 주변 객체 정보를 Navi-Brain에 연결해, 공간 인식부터 실제 주행 제어까지 이어지는 통합 운용 환경을 구성합니다. 축적된 운영 데이터(체류 시간, 혼잡 빈도, 반복 위험 패턴)는 공정 개선, 동선 최적화, 안전 정책 자동화로 이어져 단순 안전 인프라를 넘는 장기적 플랫폼 가치를 제공합니다.
- 라인·구역 단위 단계적 구축 → 점진 확장
- 기존 공장 레이아웃 변경 없이 레트로핏 적용
- 구역별 체류 시간·혼잡 빈도·교차 동선 데이터 축적
- Navi-Brain 연동을 통한 로봇 주행 직접 제어
호환 및 연결
컴팩트 애드온 설계로 다양한 로봇 플랫폼에 즉시 장착 가능합니다. 표준 인터페이스를 지원하여 기존 인프라와의 연동이 용이합니다.
Navi-Infra 도입 문의
전문가와 함께 현장 환경을 분석하고 최적의 솔루션을 설계하세요. 도입 상담부터 현장 설치까지 전 과정을 지원합니다.