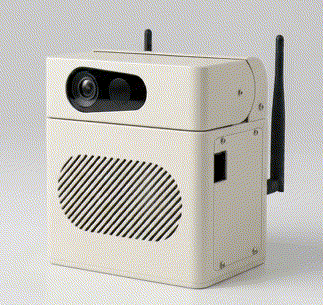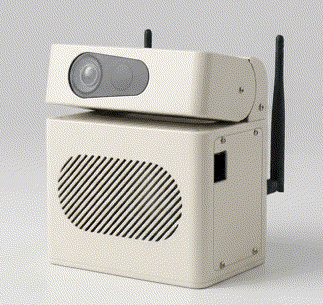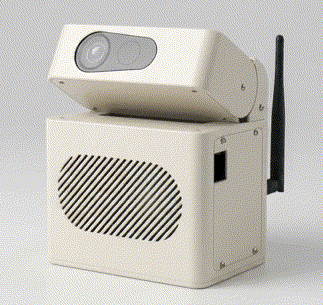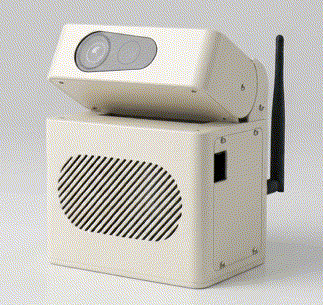
Technical Specifications
90.8%mAP
객체 인식 정확도
20mm
최저 감지 높이
Navifra만의 독자적인 Data Engine 구축
현장에서 확보된 데이터를 기반으로 다양한 가상 환경의 데이터 자동 생성
- 나비프라만의 자동 레이블링 기술을 통해 다양한 뷰에서의 가상 데이터 생성 가능
- 생성형 AI변환을 통한 양질의 데이터 생성 가능
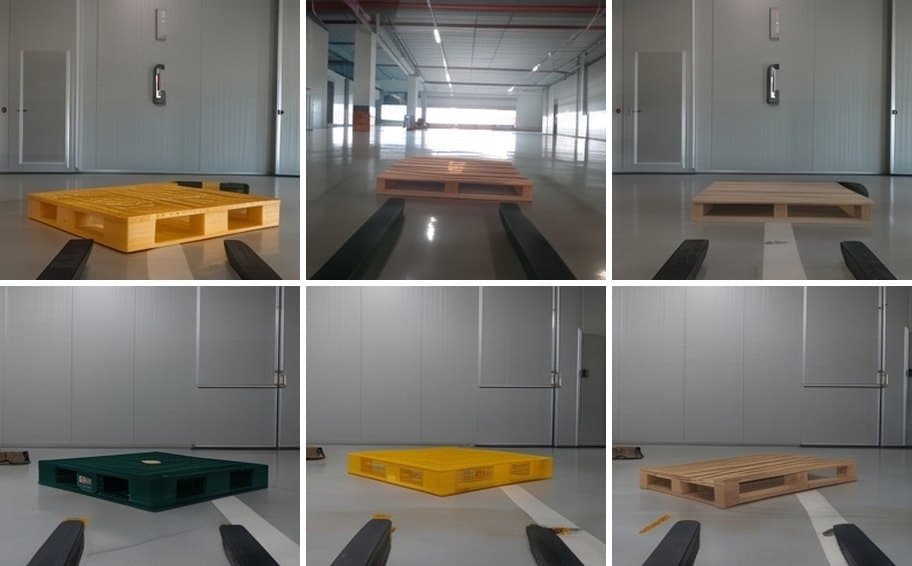
01
현장 데이터 수집
현장에서 다양한 팔레트를 촬영해 학습 데이터를 수집·가공합니다.
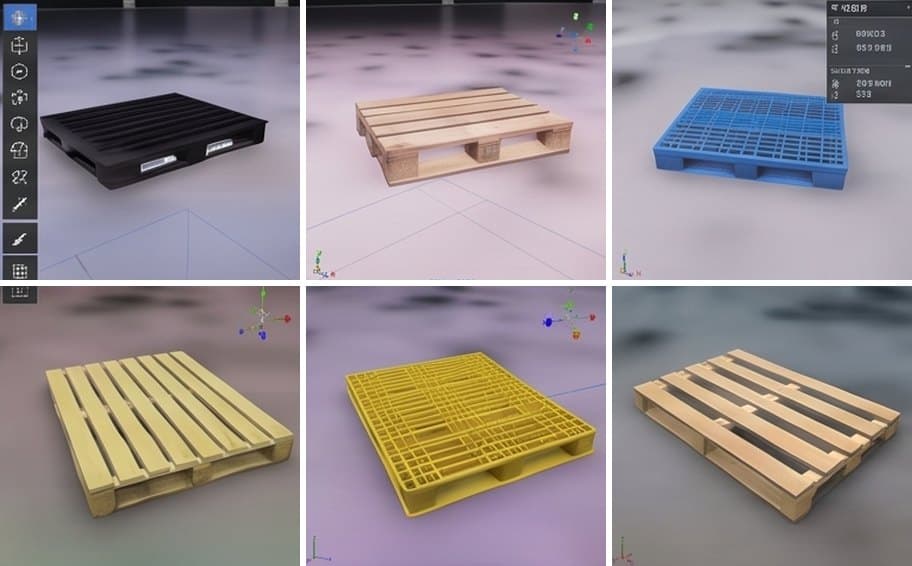
03
가상공간 합성
가상 창고에 형태·색상이 다른 팔레트를 배치해 합성 데이터를 만듭니다.
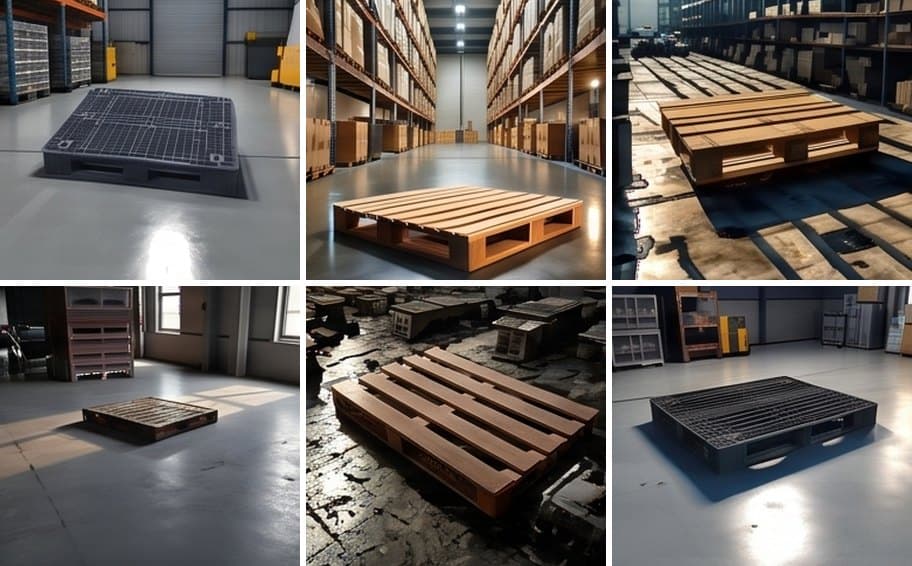
05
생성형 AI 변환
조명·바닥·배경을 바꿔 현장에서 만나기 어려운 환경까지 데이터를 넓힙니다.
NAVIFRA · Navi-Eye AI
Data Engine 순환 구조
Navi-Eye AI의 학습 데이터는 다섯 단계를 반복하며 계속 보강됩니다.
- 01
현장 데이터 수집
제조·물류 현장 RGBD 영상 수집
- 02
데이터 선별
실패·저신뢰 케이스 우선 추출
- 03
가상공간 합성
시뮬레이션 기반 합성 데이터 생성
- 04
자동 레이블링
NABELING 자동 라벨 생성
- 05
생성형 AI 변환
조명·질감·환경 변형 증강
05 → 01 반복
자체 경량 모델: 지식 증류로 엣지에서 실시간 인지
대형 비전 모델(교사)이 학습한 인식 능력을 경량 모델(학생)로 증류했습니다. 하나의 공유 백본이 검출·키포인트·분할을 함께 처리해, Navi-Eye 내장 PC만으로 로봇 위에서 실시간 추론합니다.
- 대형 비전 모델의 지식을 경량 모델로 증류
- 공유 백본 하나로 검출·키포인트·분할 동시 처리
- Navi-Eye 내장 PC에서 실시간 온디바이스 추론
KNOWLEDGE DISTILLATION
교사 모델
대형 비전 모델
정확하지만 무거워 로봇에 그대로 싣기 어렵습니다.
학생 모델
경량 공유 백본
- 검출
- 키포인트
- 분할
하나의 백본으로 세 가지 인식을 함께 처리합니다.
Navi-Eye 내장 PC
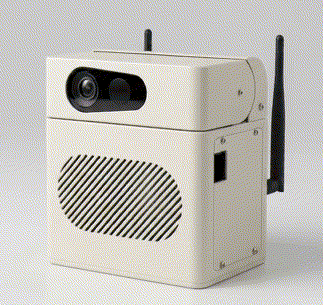
로봇 위에서 실시간으로 추론합니다.
비정렬 파렛트·대차도 정확하게: 비전 기반 정밀 도킹
불규칙하게 배치된 팔레트도 AI가 실시간으로 인식하여 ±2cm 오차 이내로 정밀 도킹합니다. 20여 종의 팔레트 타입을 지원하며 비정렬 상태에서도 자동 재도킹이 가능합니다.
- ±2cm 오차 이내 정밀 도킹
- 20여 종 팔레트 타입 지원
- 비정렬 팔레트 자동 재도킹
조금만 틀어져 놓여도 대상을 인식하지 못해 진입에 실패합니다.
대차 인식 실패
파렛트 인식 실패
형상과 자세를 실시간으로 인식해, 놓인 그대로 정확하게 도킹합니다.
대차 인식·도킹
고객사 생산 현장
임의 위치에 놓인 대차를 인식해 정확히 진입하고, 들어 올려 이송합니다.
다단 적재
광교 테스트베드 · 2배속
위치와 각도가 매번 다른 적재대를 인식해 정확히 쌓아 올립니다.
호환 및 연결
컴팩트 애드온 설계로 다양한 로봇 플랫폼에 즉시 장착 가능합니다. 표준 인터페이스를 지원하여 기존 인프라와의 연동이 용이합니다.
Navi-Eye 도입 문의
전문가와 함께 현장 환경을 분석하고 최적의 솔루션을 설계하세요. 도입 상담부터 현장 설치까지 전 과정을 지원합니다.