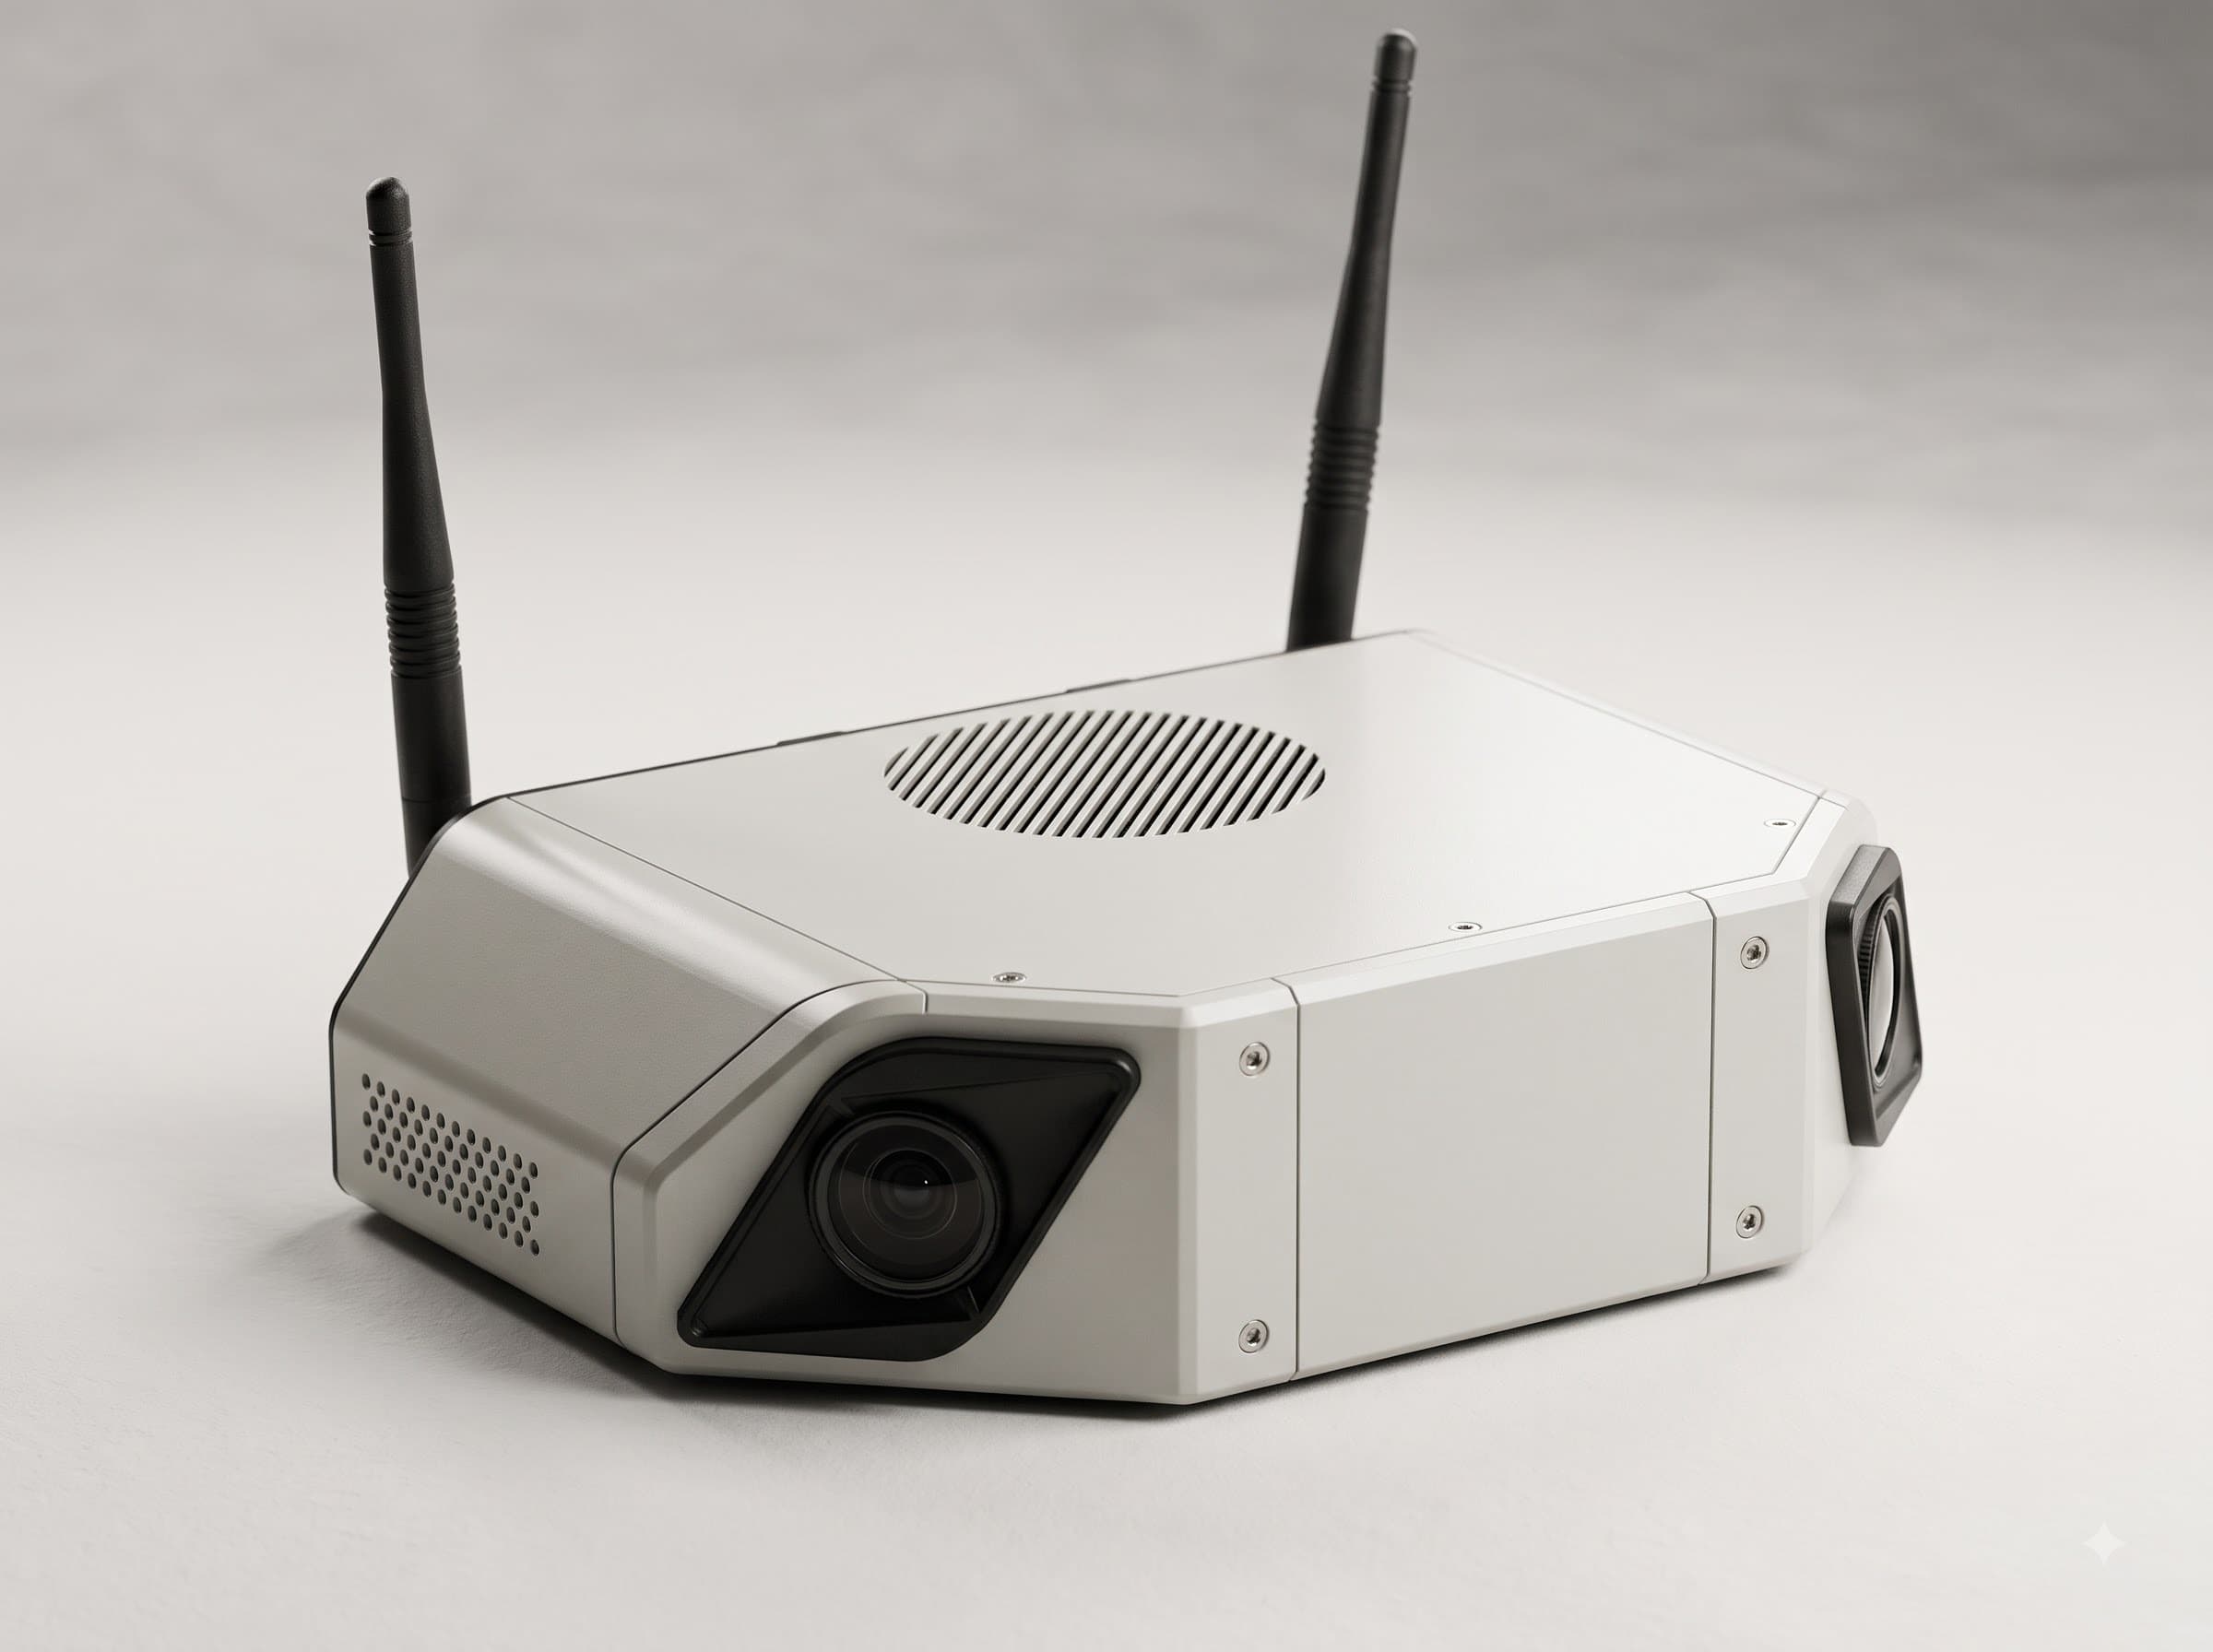
Technical Specifications
≤10cm
위치 오차
≤1°
방향 오차
≥60%
환경 변화율에서도 위치 인식 유지
위치 오차≤ 10 cm
방향 오차≤ 1°
환경 변화 대응환경 변화율 60% 이상에서도 위치 인식 유지
센서듀얼 RGBD 카메라 × 2
카메라 구동독립 서보 × 2 (카메라별 방향 제어)
연산AI 엣지 PC 내장 (특징 추출 · 서버 경량 통신)
지도영상 + LiDAR 기반 3D Gaussian Splatting 지도
위치 추정2D–3D 매칭 + PnP 6-DoF
위치 복구카메라 영상 1장으로 즉시 재인식
하드웨어Navi-Eye 플랫폼 공유
핵심 기능
3가지 기능3DGS 지도 · 경량 통신
영상과 LiDAR로 고밀도 3DGS 지도를 만들고, 서버와 경량 프로토콜로 통신해 로봇이 늘어나도 실시간을 유지합니다.
자세히 보기 ↓위치 상실 즉시 복구
위치를 잃으면 카메라 영상 한 장으로 서버에 질의해 6-DoF 위치를 계산하고 바로 주행을 재개합니다.
환경 변화 60%에도 유지
레이아웃이 바뀌어 지도와 현장이 달라져도 위치 인식을 유지합니다. 위치 오차 10cm, 방향 오차 1° 이내.
카메라의 약점을 해결: 3DGS 지도 · 경량 통신
카메라 방식의 약점인 지도 구축, 처리·전송 부담, 조명 변화를 3D Gaussian Splatting 지도와 경량 통신으로 해결했습니다. 무거운 매칭은 서버가 맡고, 로봇은 가벼운 특징만 보냅니다.
- 지도 구축: LiDAR + 영상 기반 3DGS 매핑으로 공수 ↓ · 데이터 밀도 ↑
- 처리·전송: 서버 ↔ 로봇 경량 프로토콜로 로봇이 늘어도 실시간
- 조명·환경 변화: 3DGS 다시점·다조명 렌더링으로 위치 인식 DB 확보
위치 상실에서 복구까지: 카메라 영상 한 장으로 즉시 재인식
로봇이 위치를 잃으면 지금까지는 작업자가 직접 위치를 다시 지정해야 했고, 그동안 작업이 멈췄습니다. Navi-VPS는 카메라 영상 한 장으로 비슷한 장면을 찾아 6-DoF 위치를 계산하고, 지도 위 현재 위치를 즉시 갱신해 주행을 재개합니다.
- ① 사전 지도 구축: 영상 + LiDAR로 3DGS 지도 생성
- ② 유사 장면 검색·매칭: 카메라 영상 한 장으로 서버 질의
- ③ 2D–3D 정합: PnP로 6-DoF 위치 계산
- ④ 위치 복구·주행 재개: 작업자 개입 없이 자동 복구
호환 및 연결
컴팩트 애드온 설계로 다양한 로봇 플랫폼에 즉시 장착 가능합니다. 표준 인터페이스를 지원하여 기존 인프라와의 연동이 용이합니다.
ROS
Navi-VPS 도입 문의
전문가와 함께 현장 환경을 분석하고 최적의 솔루션을 설계하세요. 도입 상담부터 현장 설치까지 전 과정을 지원합니다.