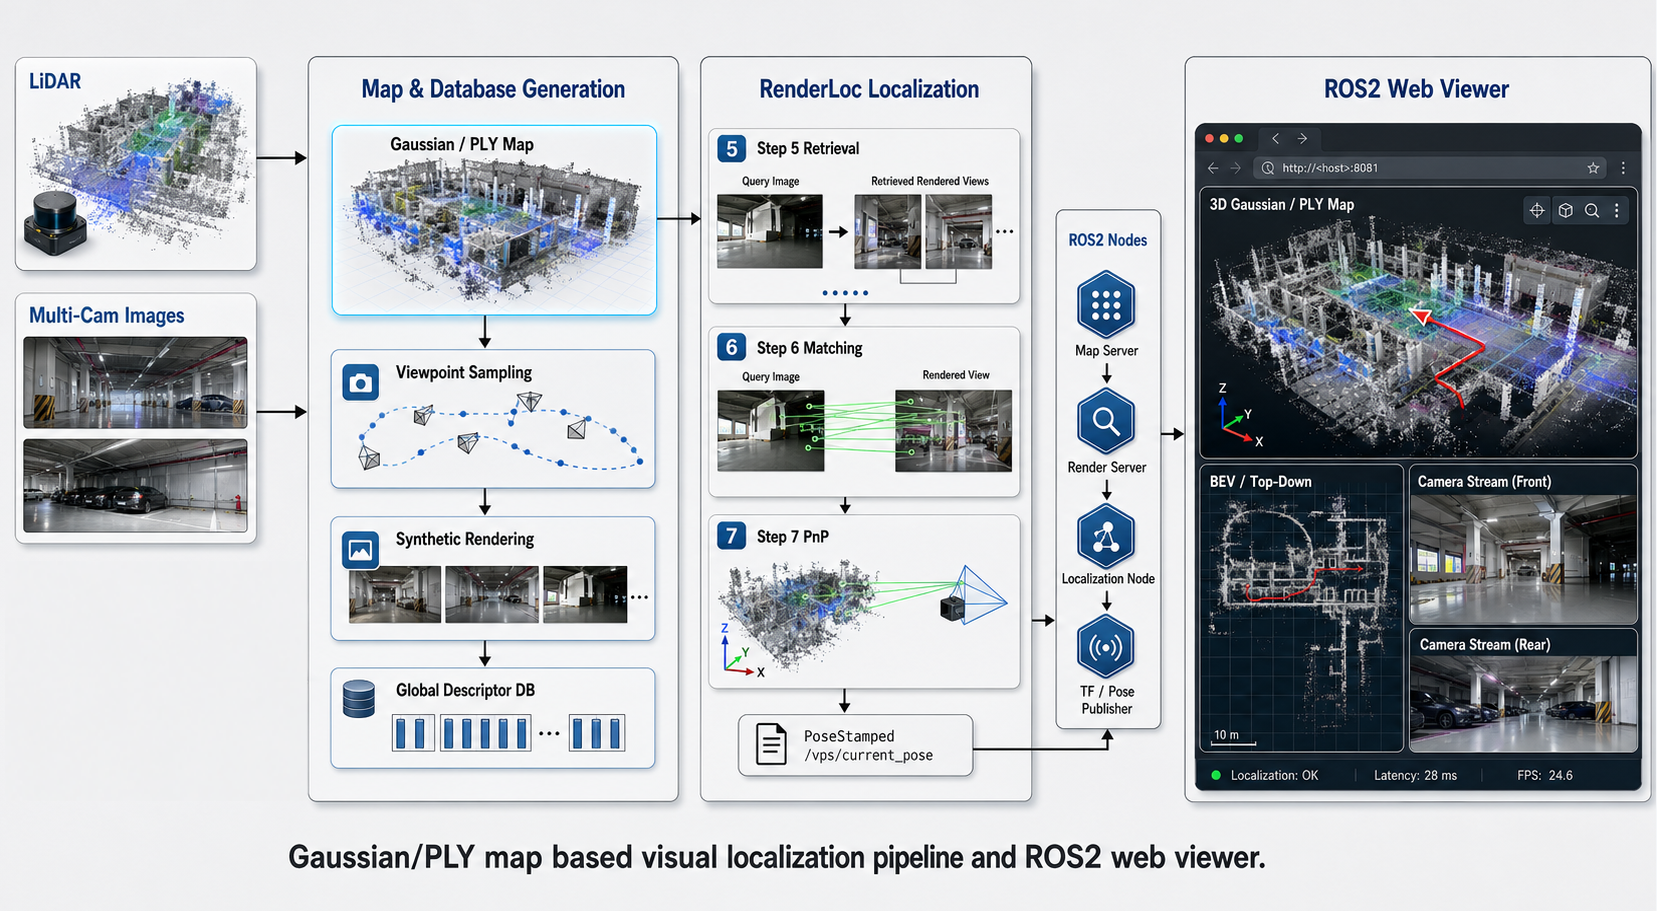
主な機能
4つの機能カメラベースcm級位置認識
LiDARが区別できない繰り返し構造で色・テクスチャ情報で場所を識別。QR・ビーコン等の追加インフラなしに現場自体の視覚的特徴を活用します。
詳しく見る ↓AI二重層マップDB
Global Feature(場所認識・候補群抽出)→Local Feature(精密6DoF測位)のCoarse-to-Fine構造でDBが大きくなっても精度とリアルタイム性を同時維持します。
詳しく見る ↓環境変化領域自動分離
変化が発生した領域の特徴点をマッチングから動的に除外。マップ再構築なしで環境変動に安定して対応します。
LiDAR SLAM自動切替/融合
Navi-CoreのLiDAR SLAM信頼性が低下する区間でVPSに自動切替または2つの推定値を融合。位置認識二重化で高可用性を実現します。
専用マッピングロボット:バックパック型兼用でロボット進入不可区間まで網羅
カメラ8台+LiDAR 2台搭載の専用マッピングロボットを自社開発しました。センサー部の完全脱着構造で走行ロボット搭載モードとバックパック着用モードを切替。ロボット進入不可の狭小空間・階段・臨時作業区域まで同一機器でマップDBを構築できます。
- カメラ8台+LiDAR 2台全方向高解像度収集
- 脱着式センサー部:走行ロボット搭載↔バックパック着用兼用
- ロボット進入不可区間もバックパック型でDB構築
- AI Global+Local Feature二重層マップDB
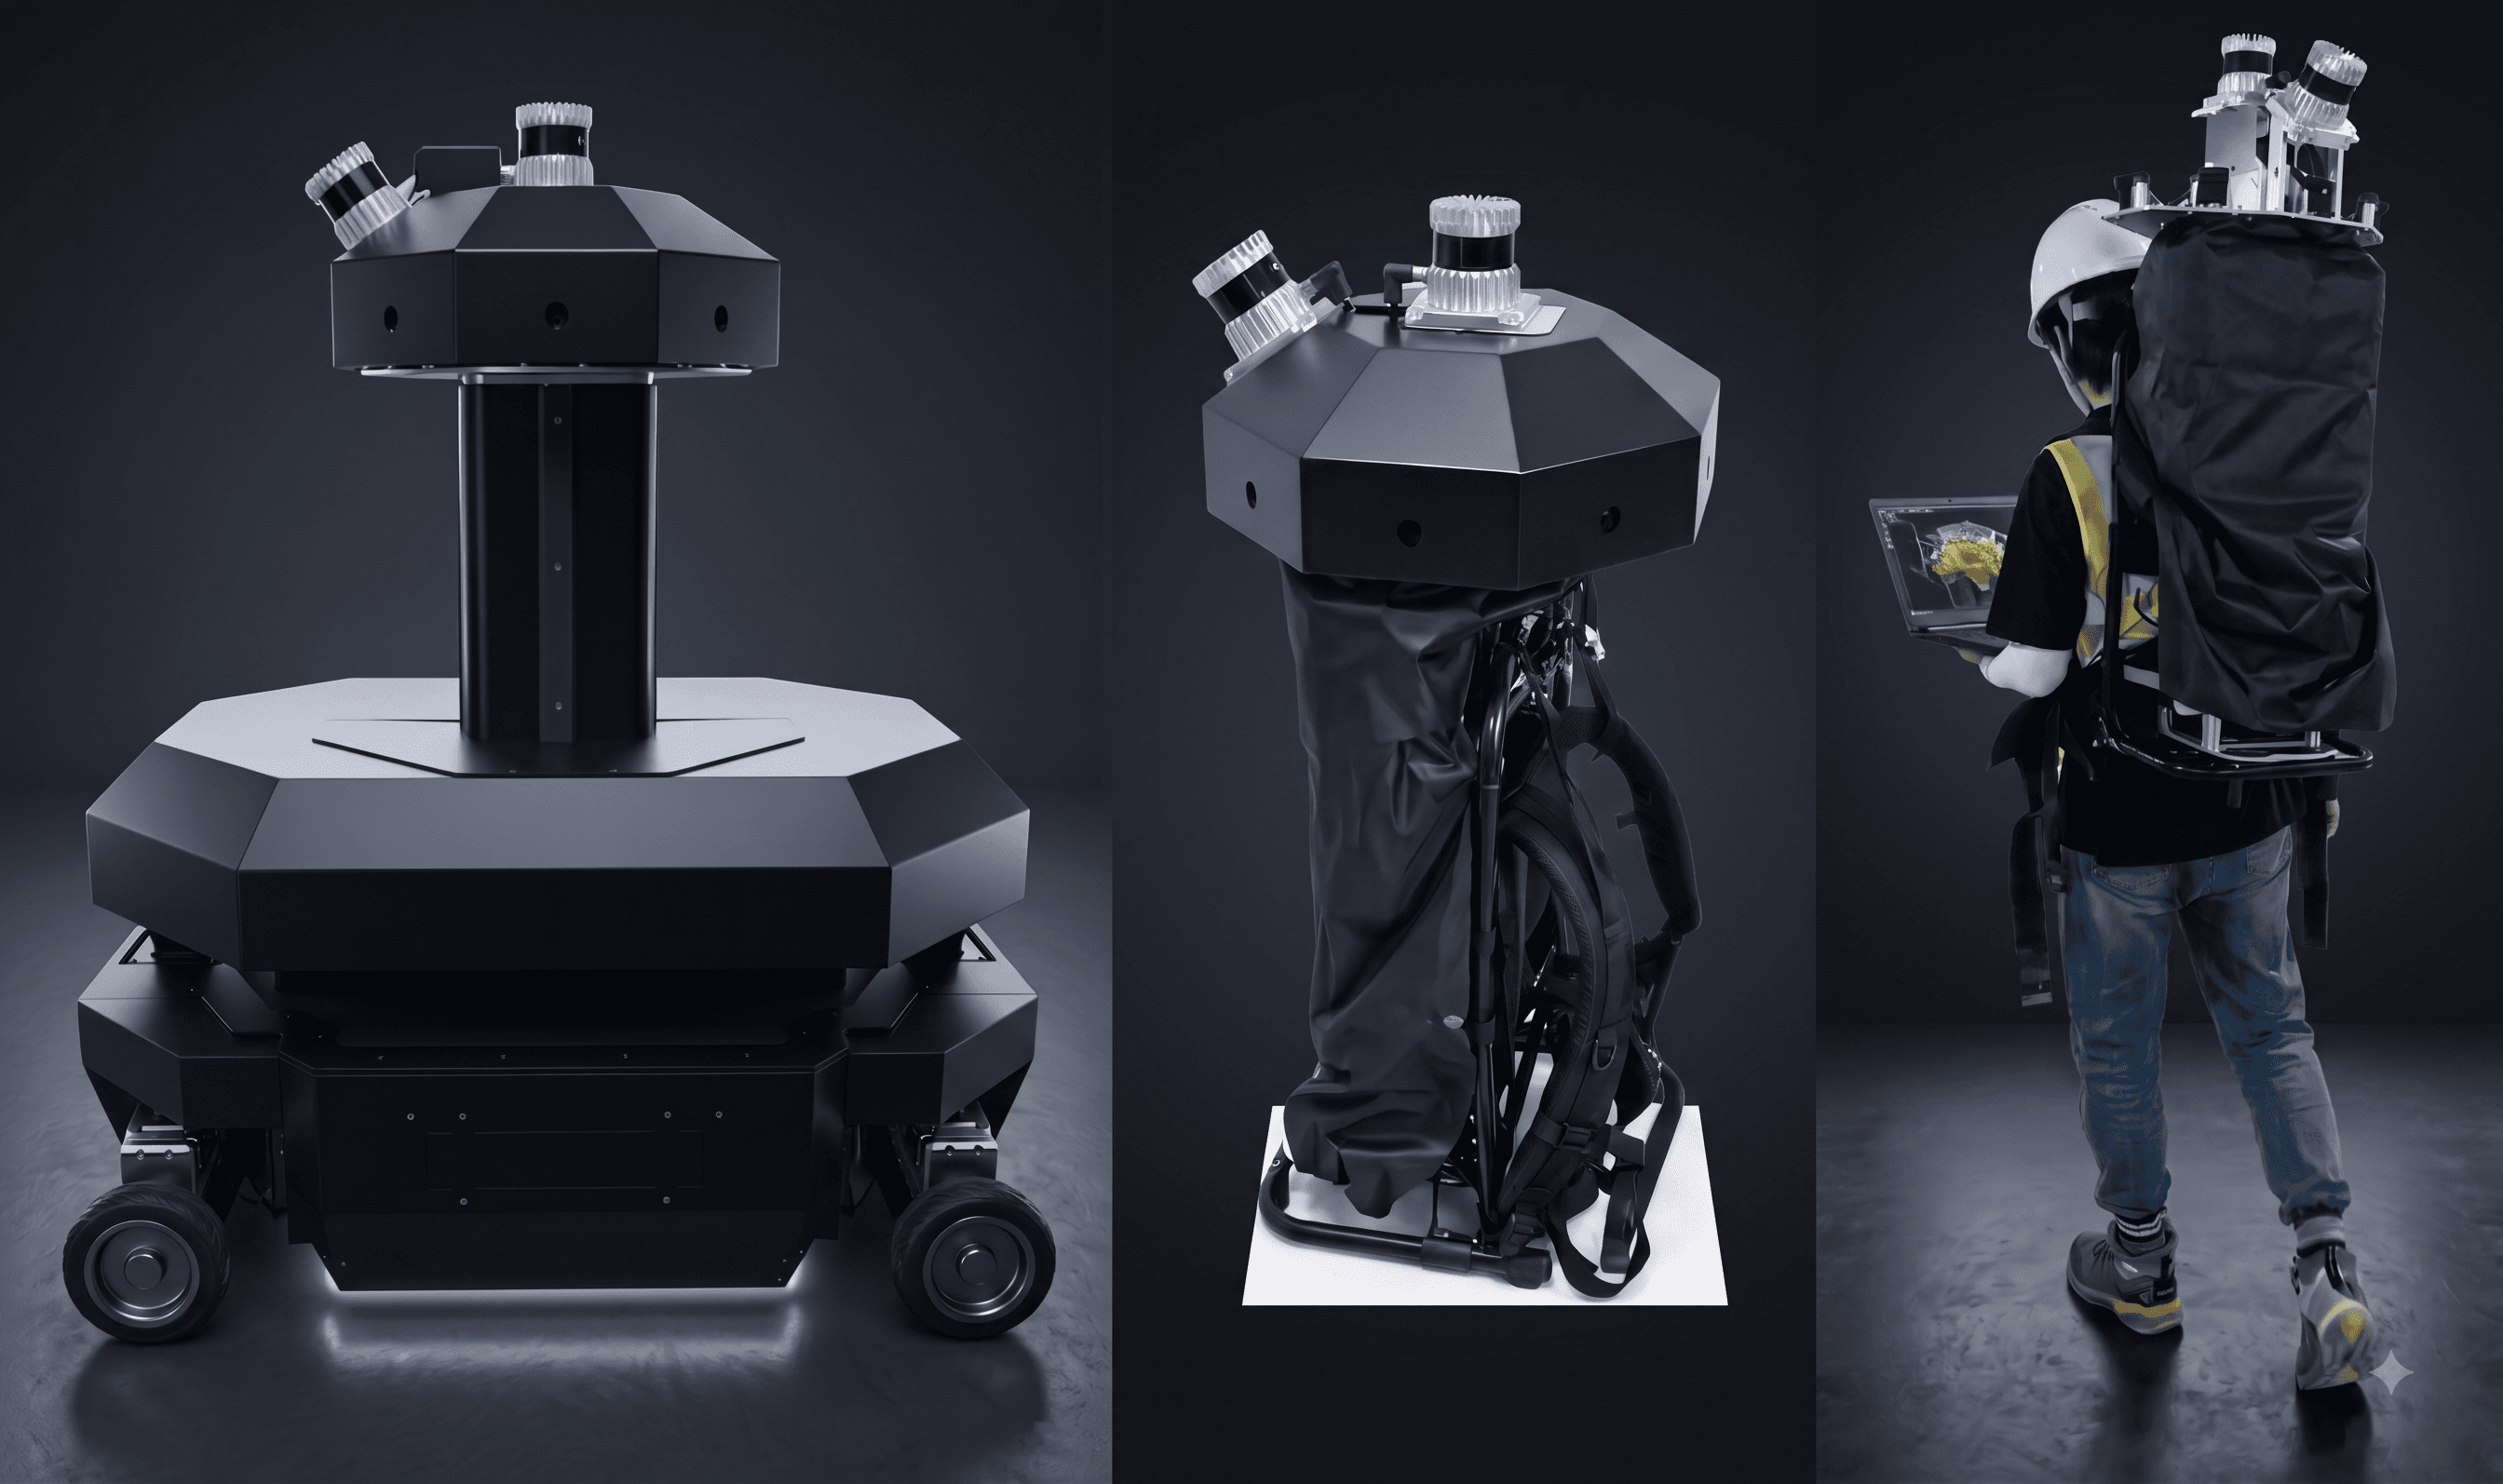
Product Image
LiDAR脆弱環境カバー:ガラス外壁・繰り返し通路・オープンスペース
LiDARのみではカバーできない区間が存在すると、その区域は自動化から除外されるか有人代替人員が必要です。Navi-VPS2を適用するとこの区間でもカメラベース位置認識で自律走行を維持でき、投資した自動化システムの運営領域とROIが実質的に拡大します。
- LiDAR脆弱環境:ガラス外壁・繰り返し通路・オープンスペース対応
- Kidnap状況:単一フレームGlobal Featureで即時Re-localization
- 位置認識二重化→24時間高可用性現場対応
- マーカー・ビーコン等の追加インフラコスト排除
互換性・連携
コンパクトなアドオン設計で、さまざまなロボットプラットフォームにすぐに搭載できます。標準インターフェースに対応しており、既存インフラとの連携も容易です。
ROS 1
ROS 2
Navi-VPS2 導入のご相談
専門家と現場環境を分析し、最適なソリューションを設計しましょう。導入のご相談から現場設置まで、全工程をサポートします。