핵심 기능
4가지 기능카메라 기반 cm급 위치인식
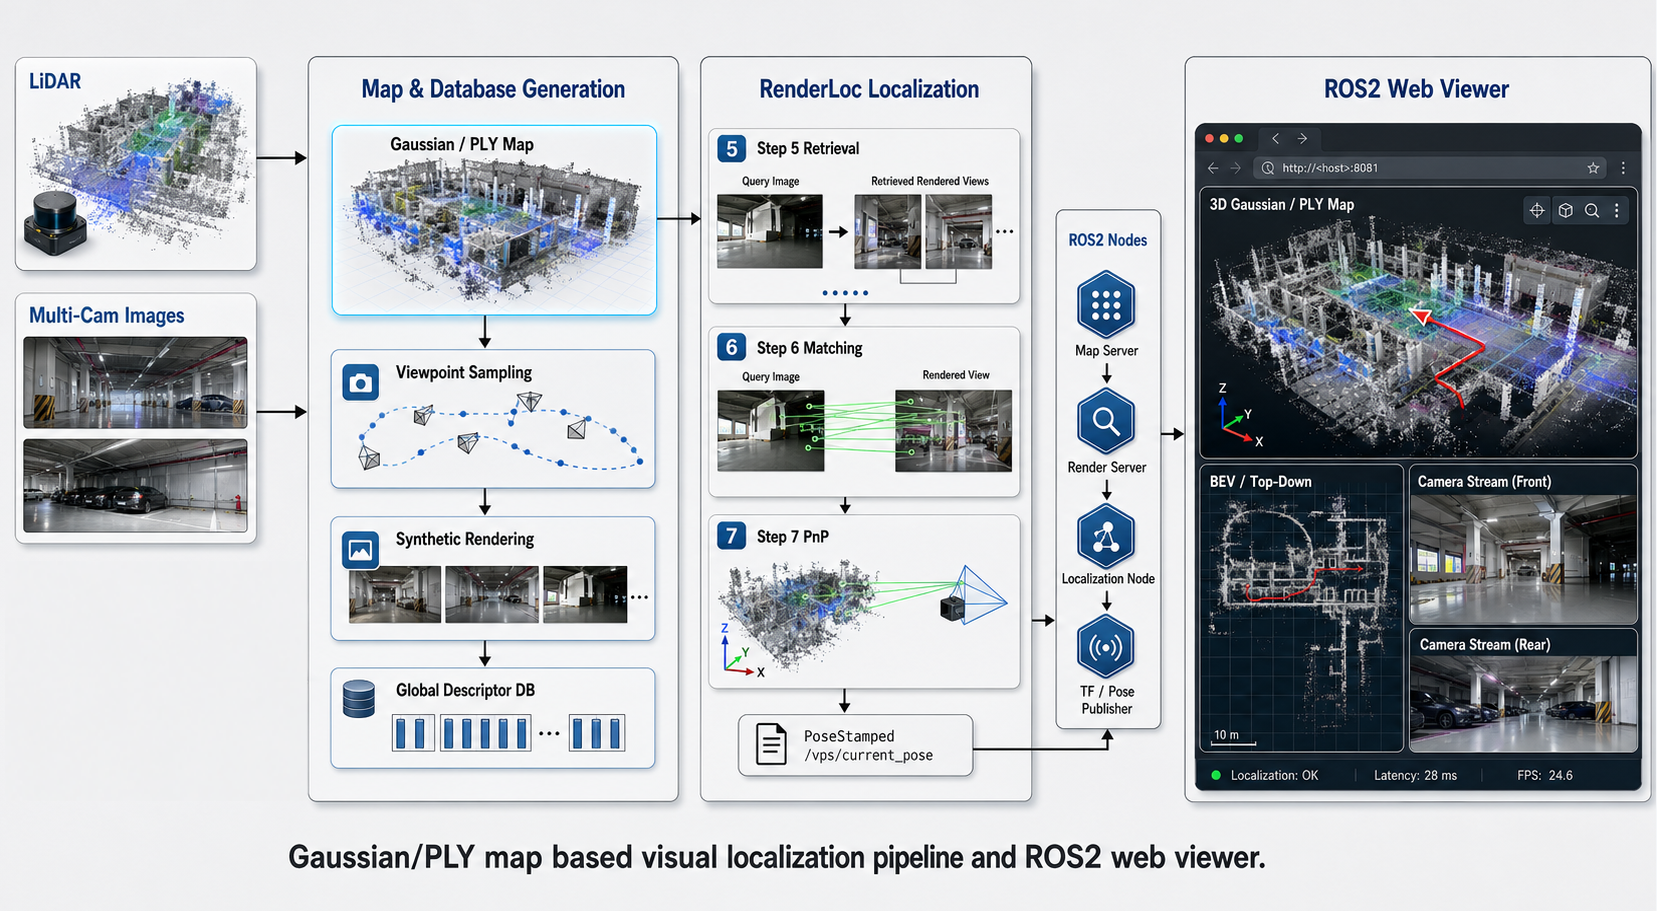
LiDAR가 구분하지 못하는 반복 구조에서 색상·텍스처 정보로 장소를 구별합니다. QR·비콘 등 추가 인프라 없이 현장 자체의 시각적 특징을 활용합니다.
자세히 보기 ↓AI 이중 계층 맵 DB
Global Feature(장소 인식·후보군 추출)→Local Feature(정밀 6DoF 측위)의 Coarse-to-Fine 구조로 DB 규모가 커져도 정확도와 실시간성을 동시에 유지합니다.
자세히 보기 ↓환경 변화 영역 자동 분리
변화가 발생한 영역의 특징점을 매칭에서 동적으로 제외합니다. 맵 재구축 없이도 환경 변동에 안정적으로 대응합니다.
LiDAR SLAM 자동 전환/퓨전
Navi-Core의 LiDAR SLAM 신뢰도가 저하되는 구간에서 VPS로 자동 전환하거나 두 추정치를 퓨전합니다. 위치인식 이중화로 고가용성을 실현합니다.
전용 맵핑장비: 배낭형 겸용으로 로봇 진입 불가 구간까지 커버
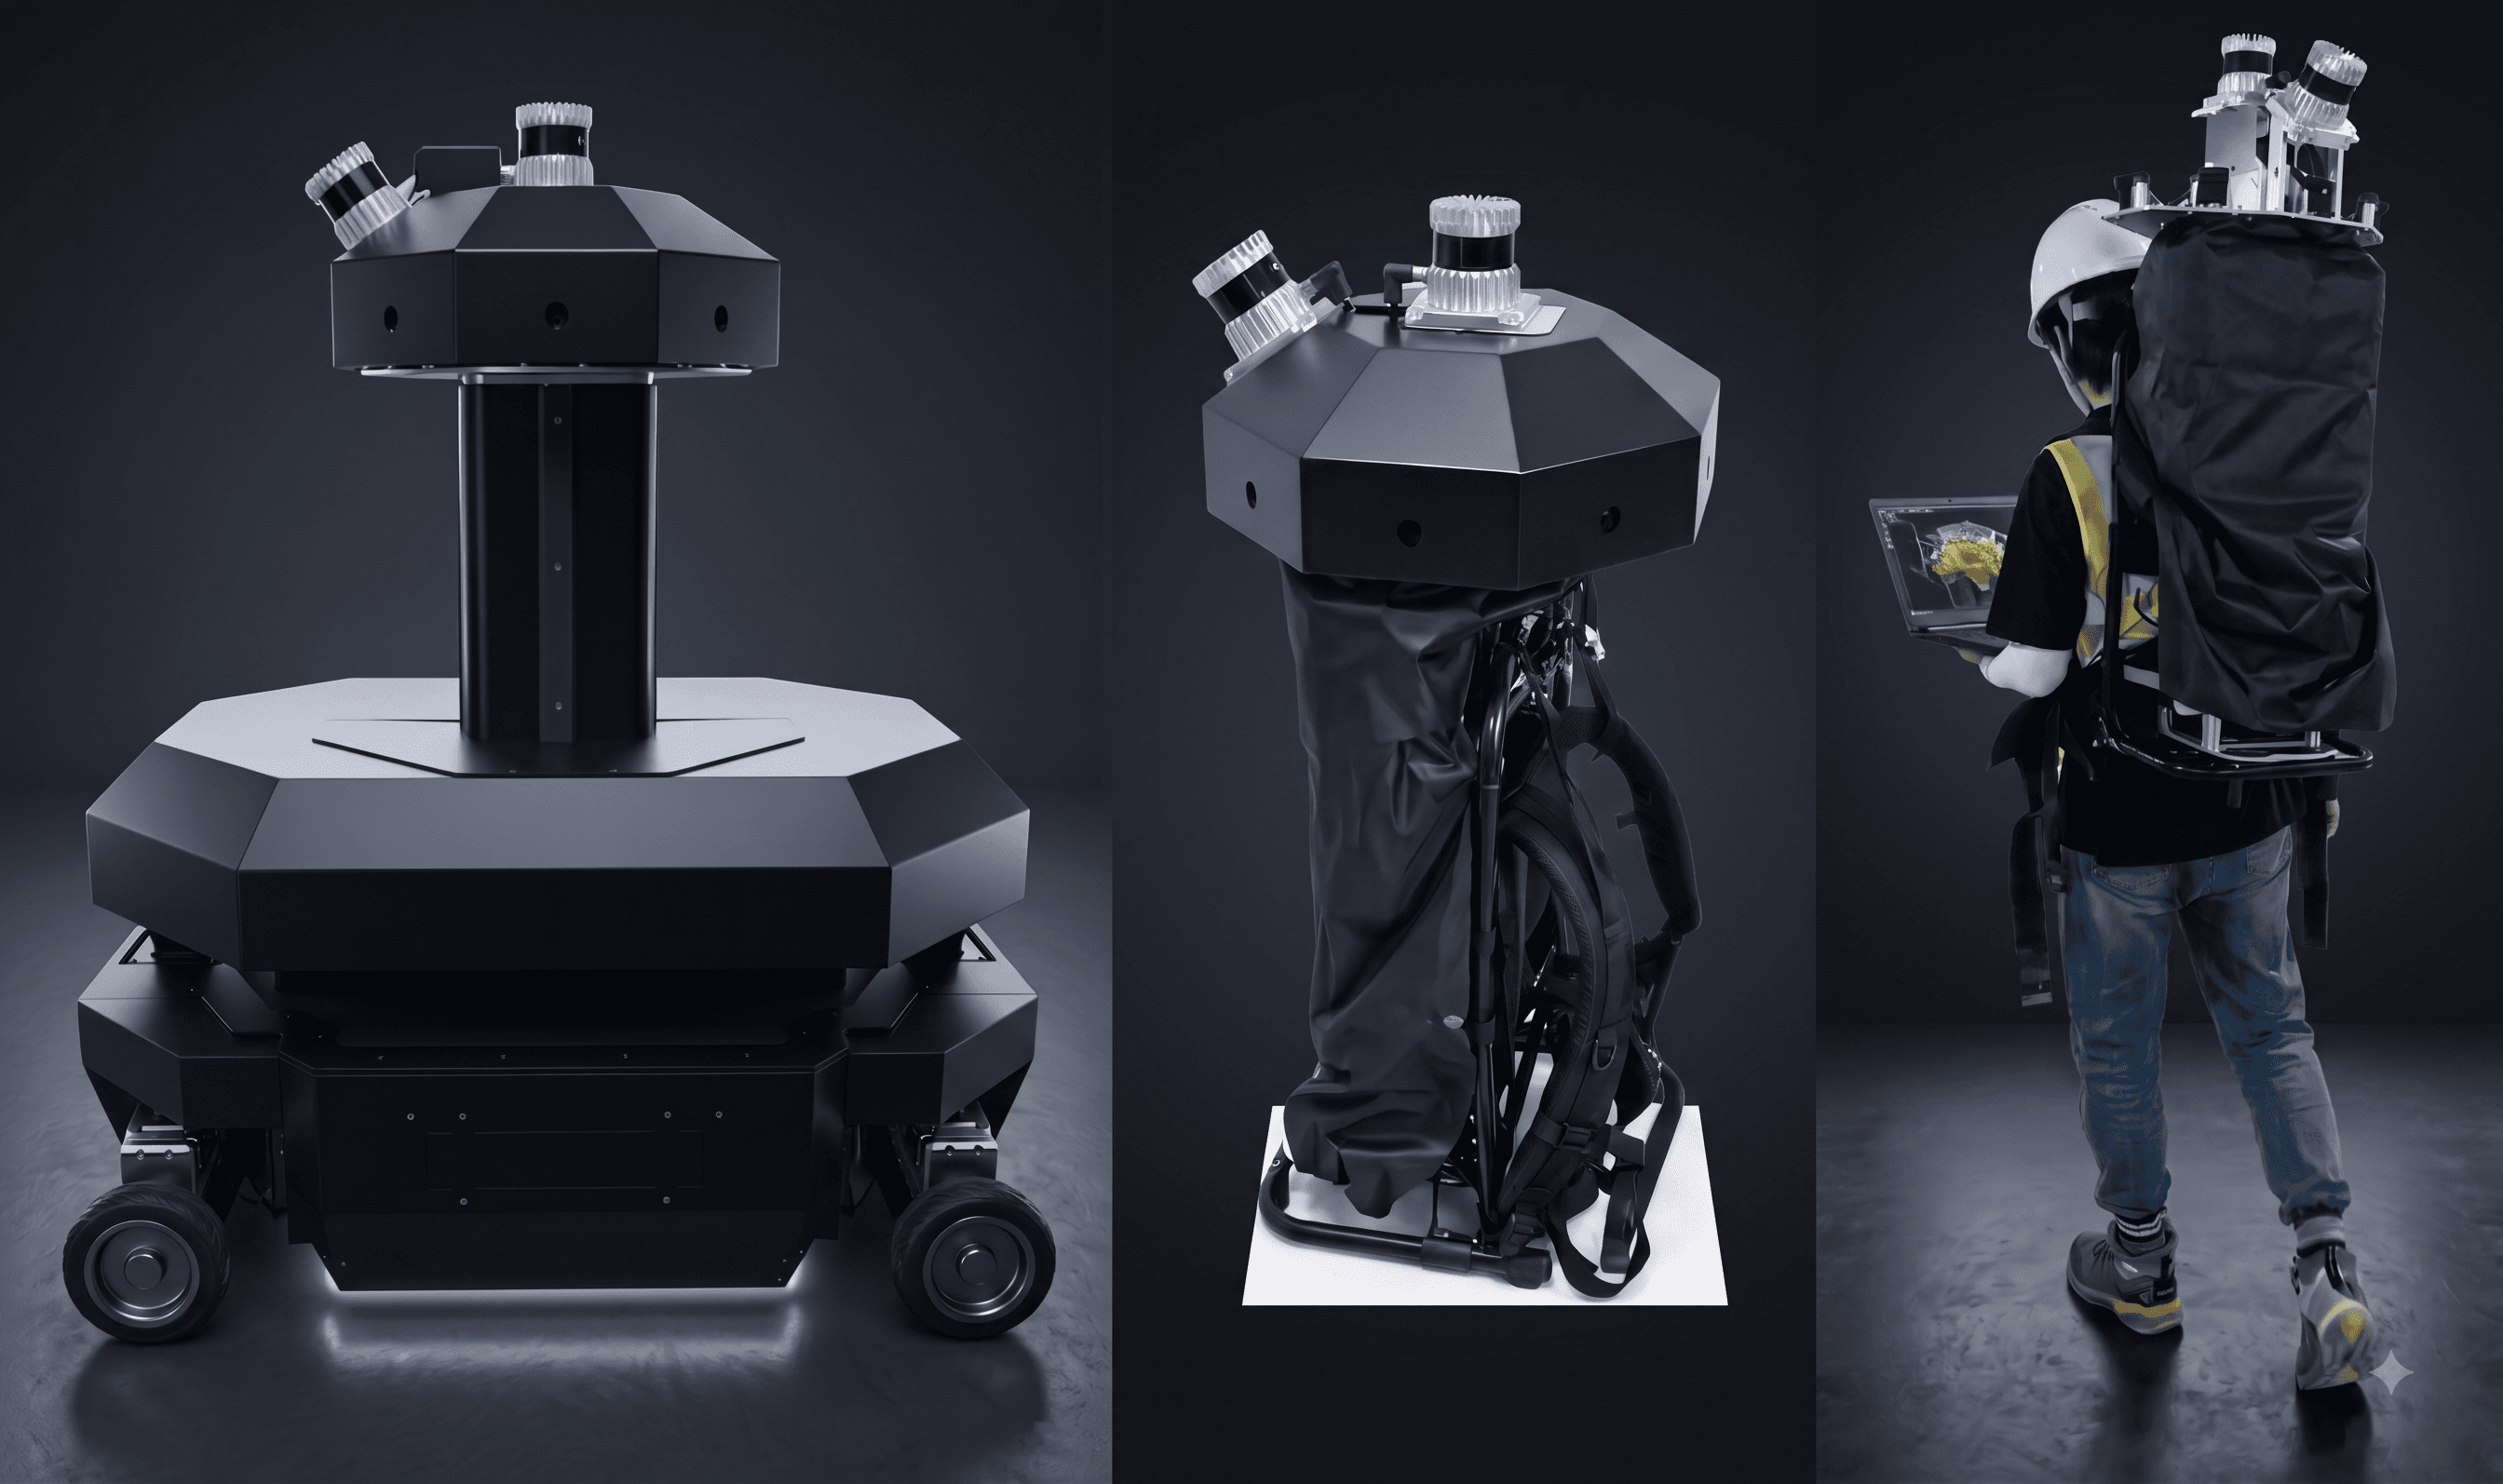
카메라 8대 + LiDAR 2대 탑재 전용 맵핑로봇을 자체 개발했습니다. 센서부의 완전 탈착 구조로 주행로봇 탑재 모드와 배낭형 착용 모드를 전환합니다. 로봇 진입이 불가한 협소 공간·계단·임시 작업 구역까지 동일 장비로 맵 DB를 구축할 수 있습니다.
- 카메라 8대 + LiDAR 2대 전방향 고해상도 수집
- 탈착식 센서부: 주행로봇 탑재↔배낭형 착용 겸용
- 로봇 진입 불가 구간도 배낭형으로 DB 구축
- AI Global+Local Feature 이중 계층 맵 DB
LiDAR 취약 환경 커버: 유리 외벽·반복 통로·오픈 스페이스
LiDAR만으로 커버되지 않는 구간이 존재하면 해당 구역은 자율화에서 제외되거나 유인 대체 인력이 필요합니다. Navi-VPS2를 적용하면 이 구간에서도 카메라 기반 위치인식으로 자율주행을 유지할 수 있어 투자한 자율화 시스템의 운영 영역과 ROI가 실질적으로 확대됩니다.
- LiDAR 취약 환경: 유리 외벽·반복 통로·오픈 스페이스 대응
- Kidnap 상황: 단일 프레임 Global Feature로 즉시 Re-localization
- 위치인식 이중화 → 24시간 고가용성 현장 대응
- 마커·비콘 등 추가 인프라 비용 제거
호환 및 연결
컴팩트 애드온 설계로 다양한 로봇 플랫폼에 즉시 장착 가능합니다. 표준 인터페이스를 지원하여 기존 인프라와의 연동이 용이합니다.
Navi-VPS2 도입 문의
전문가와 함께 현장 환경을 분석하고 최적의 솔루션을 설계하세요. 도입 상담부터 현장 설치까지 전 과정을 지원합니다.